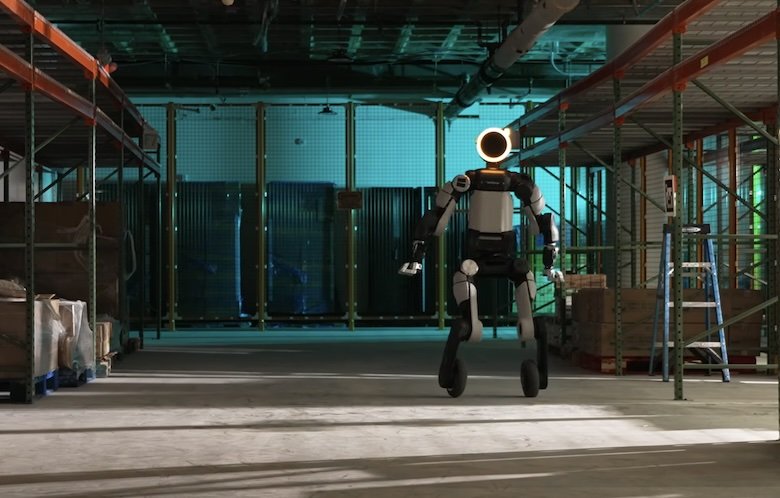
Boston Dynamics представила новое видео, в котором демонстрируется, как их гуманоид Atlas использует колеса для передвижения. Это "эксперимент" сочетает в себе классическое управление на основе моделей и обучение с подкреплением, чтобы поддерживать динамическую стабильность на неструктурированных реальных поверхностях. Инженер по управлению Atlas, Энди У, рассказывает о недавних экспериментах, в ходе которых он прикрепил колеса к ногам Atlas. Представители Boston Dynamics подчеркивают, что "колесной Atlas не является продуктом, это исследовательская тестовая платформа". Целью эксперимента было максимально использовать возможности привода и изучить адаптацию к неструктурированным условиям.
У, в частности, отмечает ограничения чисто модельного управления при навигации по непредсказуемым реальным условиям, которые сложно смоделировать или смоделировать. С помощью политики обучения с подкреплением Atlas демонстрирует способность обрабатывать обратную связь о положении в реальном времени и команды по скорости. Эксперимент также выводит динамические корректировки позы и силы, чтобы смягчить немоделируемые возмущения и неидеальные состояния контакта.
Новые возможности Atlas
В дополнение к обучению движению с колесами Atlas также выполняет пируэты и различные агрессивные маневры активации. Это демонстрирует, что Atlas может плавно переключаться между быстрым движением на ровной поверхности и движением на ногах по препятствиям или неровным поверхностям. У обучал систему в симуляции, и она успешно перенесла все изученные поведения в реальную жизнь с удивительной точностью. У отметил, что преобразование стиля локомоции Atlas оказалось "удивительно простым". Единственным новым элементом в конструкции стал адаптер, который монтирует стандартное колесо от скутера на существующий актуатор лодыжки Atlas. Это retrofit оказался столь же простым, как замена колеса на велосипеде.
С точки зрения программного обеспечения, процесс также был простым. Каждое колесо моделировалось как "лодыжка", которая может вращаться непрерывно, поэтому У просто заменил ноги на колеса в базовой модели робота.
Реальные последствия для работы гуманоидов
Следующий вопрос, который У намерен изучить, касается реакции политики на сбои актуаторов. Это ключевой момент для безопасности и понимания того, как система будет реагировать на сбой. Основной вывод для У и команды по управлению в Boston Dynamics заключается в понимании синергии управления. Видео демонстрирует, что объединение классических моторных контроллеров (для базовой стабильности) с обучением с подкреплением всего тела (для реактивной адаптации) обеспечивает превосходную реальную ловкость по сравнению с использованием любого из методов по отдельности.
Дебаты о колесах против ног
Последний эксперимент Boston Dynamics с Atlas добавляет еще одну интересную точку в продолжающиеся дебаты о колесах и ногах в гуманоидной робототехнике. В то время как многие компании разрабатывают гуманоидов на колесах, другие настаивают на использовании ног для навигации в средах, предназначенных для людей. Agility Robotics недавно заявила, что также исследует колесные роботы как часть более широкой семьи человекоцентричных многофункциональных платформ. Соучредитель и главный робототехник Джонатан Херст отметил, что Digit, вероятно, не получит колеса, но компания исследует другие колесные конфигурации.
Тем не менее, Boston Dynamics подчеркивает, что колесной Atlas является исследовательской тестовой платформой, а не продуктом. Тем не менее, такие эксперименты поднимают интересный вопрос о том, насколько гуманоидная форма должна быть похожа на человека, чтобы быть коммерчески полезной. Мы будем следить за тем, куда движется индустрия в будущем.
Эксперименты проводятся в то время, как Boston Dynamics готовится увеличить тестирование Atlas на объектах Hyundai и продолжает развивать возможности гуманоидов, включая новый четырехпалый захват. The Robot Report будет следить за тем, как эти разработки будут переводиться в реальные развертывания.
Комментарии (0)