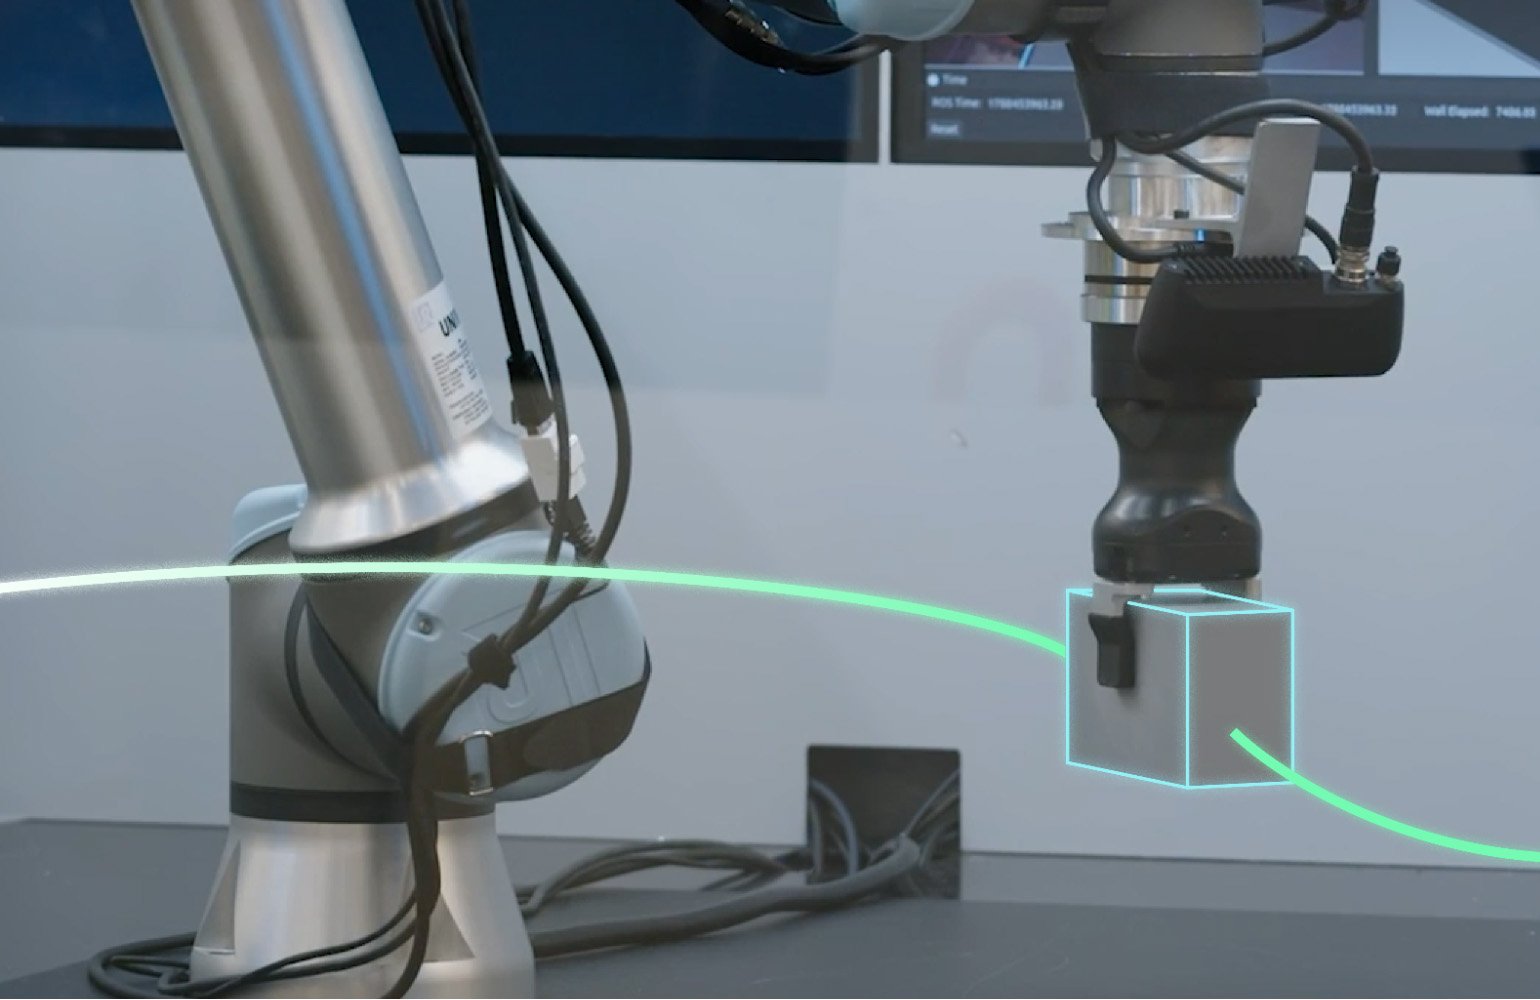
Сегодня, 2026 года, группа AI-робототехники Intrinsic, присоединившаяся к Google в этом году, представила Intrinsic Core — набор возможностей с открытым исходным кодом, совместимых с Robot Operating System (ROS), для создания роботизированных приложений. С выходом Intrinsic Core разработчики по всему миру смогут использовать основные компоненты платформы Intrinsic, что значительно упростит процесс разработки. По данным компании, команды робототехников тратят сотни часов на написание кода для роботизированных возможностей или инфраструктуры с нуля. Intrinsic преобразовала свои наработки для реальных производственных развертываний в предварительно настроенную программную среду, работающую на локальном оборудовании. Эти возможности действуют как строительные блоки поведения роботов, позволяя пользователям быстро и легко комбинировать их для достижения адаптивных AI-систем.
"С точки зрения Intrinsic, я могу сказать, что это наша обязательная позиция", — отметил Брайан Геркей, технический директор Intrinsic и соучредитель Open Robotics. "Это не просто код, который мы оставляем и говорим: 'Развлекайтесь'. То, что мы представляем на этой неделе, — это основа нашего программного стека, на которую мы также полагаемся. Это представляет собой долговременное обязательство Intrinsic делиться этим с сообществом".
Возможности Intrinsic Core
Intrinsic Core совместим с ROS и предлагает новые способы улучшения существующих приложений или создания новых. Гефри Биггс, технический директор Open Source Robotics Foundation, отметил: "Выпуск Intrinsic Core — это первый шаг и демонстрация того, куда, по моему мнению, движется робототехника и разработка робототехнических решений. Мы увидим, что производить роботов станет намного проще благодаря таким платформам, как Intrinsic Core".
На ROSCon 2026 в Торонто была анонсирована возможность Intrinsic Core, доступная на GitHub компании под лицензией Apache 2.0. Как же Intrinsic определила, что включить в Intrinsic Core? "Мы много думали о том, какое программное обеспечение мы разработали и какие части из него могут заполнить пробелы в экосистеме ROS", — пояснил Геркей.
Ключевые возможности
В центре Intrinsic Core находится Intrinsic Control — аппаратно-независимая система управления в реальном времени. Она обеспечивает быструю, основанную на сенсорах, управляемость и позволяет роботу динамически адаптировать свое поведение в процессе движения в зависимости от изменений в окружающей среде. Пользователи могут заменять различные манипуляторы, захваты, датчики и многое другое, не переписывая драйверы.
В дополнение к этому, Intrinsic Core включает в себя:
Оценка позы: Используя NVIDIA FoundationPose, система предоставляет оценку позы 3D-объектов с шестью степенями свободы (6 DoF), что позволяет роботам обнаруживать и обрабатывать детали без необходимости в жестких, дорогих физических фиксаторах.
Планирование движения: Это позволяет автоматически генерировать эффективные пути, избегая столкновений, что упрощает использование различных роботов.
Планирование захвата: Эта функция позволяет различным захватам автоматически и динамически адаптироваться к местоположению и ориентации детали, увеличивая вероятность успешного захвата.
Симуляционные сервисы: На базе Gazebo пользователи могут тестировать и отлаживать роботизированные решения, которые обновляются по мере их создания.
Калибровка камер: Автоматизирует процесс калибровки и физической настройки камеры робота, упрощая его установку.
ROS-драйверы: Предоставляет предварительно настроенные драйверы, совместимые с ROS, для поддерживаемых роботов, захватов и 3D-камер.
Ускорение разработки и надежность
По словам Intrinsic, Intrinsic Core поможет пользователям в двух ключевых аспектах: ускорении разработки и создании более надежных роботов. "Мы видели это с самого начала с ROS: наличие всех этих инструментов с самого начала действительно ускорило робототехнику", — отметил Биггс. "Когда ROS появился и начал использоваться в академических кругах, исследования начали ускоряться, а затем люди начали использовать его в стартапах для создания новых продуктов".
Геркей добавил, что надежность должна учитываться на каждом этапе разработки. "Важно понимать, что у нас нет запаса надежности, который мы можем использовать по мере необходимости. Надежность — это процесс и подход, требующий постоянного внимания".
Open Machine Tending Solution
Чтобы дать разработчикам и интеграторам возможность быстрее начать работу с Intrinsic Core, компания также выпустила Open Machine Tending Solution (OMTS). Эта система работает как на Intrinsic Core, так и с ROS Suite. OMTS представляет собой готовый проект для реального использования в машиностроении. "Важно иметь четкие пути, показывающие, что это не просто набор деталей с некоторым потенциалом", — отметил Геркей. "Это набор деталей с теми компонентами, которые мы разработали, чтобы вы могли быть уверены в успешности вашего проекта".
OMTS также открыта для настройки под различные активы, включая модели от FANUC и Universal Robots. Интеллектуально адаптивные системы обработки машин могут помогать операторам в повседневной работе, улучшая использование машин и автоматизируя менее ценные задачи.
Целевая аудитория и будущее
На данный момент идеальным пользователем Intrinsic Core является тот, кто уже знаком с ROS и заинтересован в манипуляциях. Платформа ориентирована на роботизированные руки и не поддерживает мобильные роботы или гуманоидов, а также нацелена на коммерческие развертывания.
Геркей отметил, что, как и в случае с ROS, который изначально был нацелен на исследователей, Intrinsic Core также имеет потенциал для расширения. "Если вы сразу заявите, что хотите быть всем для всех, шансы на успех будут невелики", — добавил он. "Важно начать с четкой целевой аудитории и ценностного предложения, а затем, когда мы заработаем доверие, расширяться".
Гефри Биггс выразил надежду, что в будущем появится больше платформ, подобных Intrinsic Core, что позволит значительно ускорить развитие робототехнических приложений.
Комментарии (0)