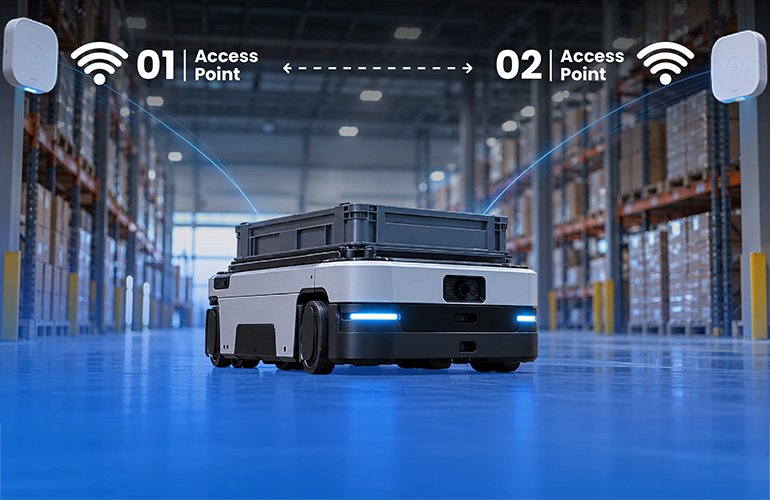
В современном мире автономные мобильные роботы (AMR) играют ключевую роль в различных отраслях, таких как производство, логистика, здравоохранение и розничная торговля. Эти роботы перемещаются по сложным и обширным пространствам, пересекающим множество зон Wi-Fi покрытия, что создает уникальные вызовы для поддержания надежной связи. Важно, чтобы AMR могли находить новые точки доступа без прерывания текущей связи, так как это критично для передачи данных с датчиков, телеметрии и управления.
Проблемы традиционной Wi-Fi архитектуры
В традиционной архитектуре Wi-Fi основной радиомодуль периодически останавливает передачу и прием данных, чтобы искать альтернативные точки доступа. Это создает компромисс между надежностью связи, задержкой, потреблением энергии и производительностью при переходе между зонами покрытия. В отличие от стационарных Wi-Fi устройств, мобильные роботы должны поддерживать связь во время перемещения, что делает надежную беспроводную связь и быструю смену точки доступа важнейшими требованиями.
Архитектура выделенного сканирования
Одним из решений является архитектура выделенного сканирования, которая отделяет поиск сети от передачи данных. Это позволяет роботу постоянно мониторить беспроводную среду, в то время как основной радиомодуль остается сосредоточенным на передаче данных. Например, технология Synaptics Scan Core использует низкопотребляющую беспроводную подсистему для мониторинга соседних точек доступа, что поддерживает более быстрое принятие решений о смене точки доступа, снижает задержку и уменьшает потерю пакетов.
Важность быстрой смены точки доступа
Мобильные роботы, такие как складские роботы, могут перемещаться между зонами покрытия десятки или даже сотни раз за смену. Каждое такое перемещение может привести к:
Увеличению задержки
Потере пакетов
Прерываниям видео
Задержкам в управлении
Снижению производительности
Для успешной работы автономных систем критически важно соблюдать определенные показатели производительности, такие как:
Задержка при смене точки доступа: менее 80 мс
Поддерживаемая пропускная способность: 20 Мбит/с
Потеря пакетов при смене точки доступа: менее 2%
Ключевые требования и проблемы
Несмотря на разные подходы к оценке систем робототехники, несколько показателей беспроводной производительности постоянно выделяются как критически важные:
Задержка при смене точки доступа: Процесс смены включает несколько этапов, каждый из которых добавляет задержку. Чрезмерная задержка может негативно сказаться на навигации и координации флота.
Потеря пакетов: Даже кратковременные прерывания могут повлиять на работу AMR и передачу данных.
Потребление энергии: AMR должны балансировать между производительностью батареи и энергоэффективностью. Активное сканирование улучшает отзывчивость при смене точки доступа, но увеличивает потребление энергии.
Плотные радиочастотные среды: Складские помещения, фабрики и больницы часто имеют множество точек доступа и значительные отражения радиосигнала, что ставит дополнительные требования к алгоритмам смены точки доступа.
Преимущества выделенного сканирования
Традиционные Wi-Fi клиенты используют основной радиомодуль как для передачи данных, так и для поиска сети. В отличие от этого, архитектура выделенного сканирования позволяет непрерывно мониторить беспроводную среду с помощью отдельного низкопотребляющего ресурса. Это позволяет основному радиомодулю сосредоточиться на передаче данных, в то время как соседние точки доступа определяются заранее.
Ключевые преимущества:
Непрерывная осведомленность о сети: Сканирующий радиомодуль постоянно мониторит соседние каналы.
Быстрые решения о смене точки доступа: Кандидаты на смену точки доступа определяются до ухудшения качества сигнала.
Низкая потеря пакетов: Активная связь продолжается во время фоново сканирования.
Более предсказуемая производительность: Поведение при смене точки доступа становится более последовательным.
Улучшенная энергоэффективность: Фоновое сканирование оптимизируется без нарушения активной связи.
Результаты и применение
Платформа Synaptics демонстрирует значительные улучшения в эффективности сканирования, включая:
Время сканирования стало на 65% быстрее.
Общая продолжительность сканирования сократилась на 40%.
Потребление энергии при сканировании снизилось на 75%.
Ток сканирования стал на 77% ниже.
Эти улучшения могут привести к более быстрой смене точки доступа, меньшему потреблению энергии, увеличению времени работы от батареи и более стабильной передаче данных.
Будущее мобильной робототехники
С учетом того, что AMR берут на себя более сложные задачи и работают в более плотных средах, беспроводная мобильность становится частью общей производительности робота. Смена точки доступа влияет на производительность, эффективность флота и безопасность. Архитектура выделенного сканирования позволяет роботам идентифицировать следующую точку подключения без прерывания текущей связи, что является важным шагом к улучшению работы мобильных роботов в современных условиях.
Комментарии (0)