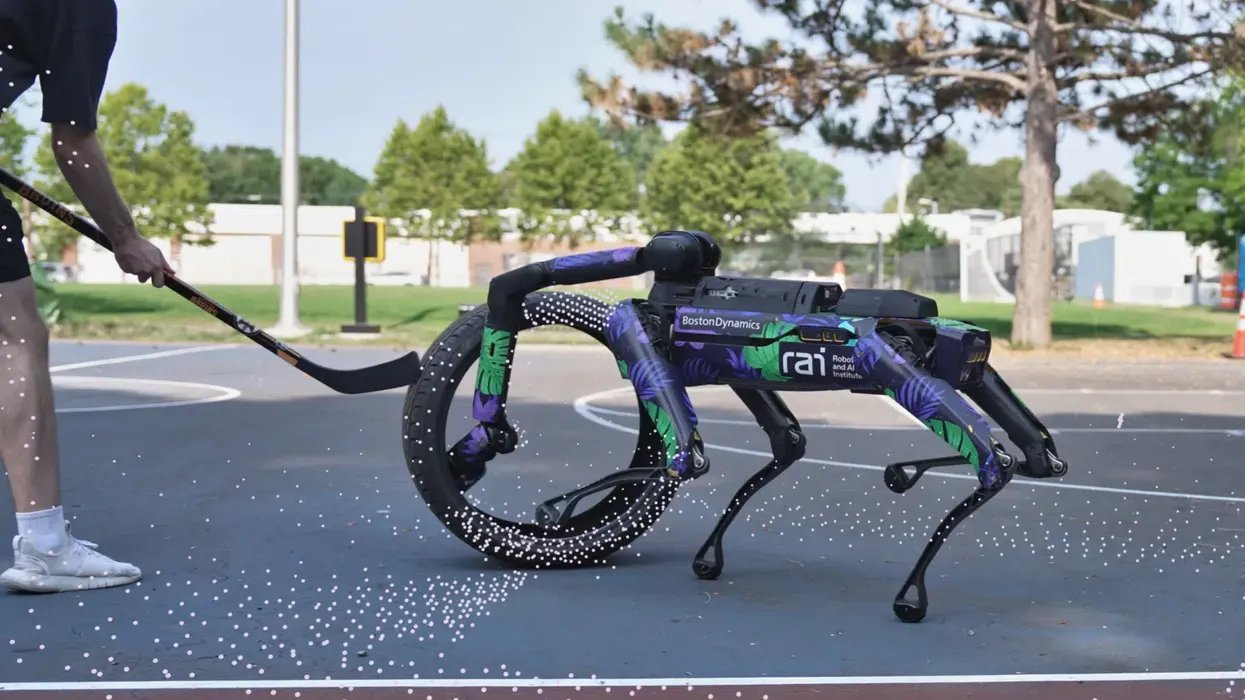
Каждую пятницу команда IEEE Spectrum собирает для вас самые интересные видео из мира робототехники. В этом выпуске мы также представляем календарь предстоящих событий в области робототехники на ближайшие месяцы. Если у вас есть мероприятия, которые вы хотите добавить в наш список, пожалуйста, сообщите нам.
Календарь событий
CoRL 2026: 9–12 ноября 2026, Остин
Humanoids 2026: 6–9 декабря 2026, Санта-Клара, Калифорния
Инновации в манипуляции
В одном из видео демонстрируется впечатляющая работа по манипуляции с телом робота от RAI. Однако не совсем ясно, насколько активно используется торс, что является характерным для людей при работе с тяжелыми или неудобными предметами. Это поднимает вопрос о том, как роботы могут адаптироваться к различным задачам манипуляции.
Обучение и адаптация
Исследователи из ETH Zurich Robotic Systems Lab представляют контактно-центрированную обучающую систему для мобильности гуманоидов в сложных и неструктурированных средах. Их подход сочетает в себе имитацию движений и обучение с подкреплением, используя данные о движениях человека в качестве начального приоритета, что позволяет автономно адаптироваться к новым условиям.
Новинки от Pollen Robotics
Reachy Mini, гуманоидный робот от Pollen Robotics, стал еще более привлекательным благодаря новым колесам и возможностям. Однако, чтобы рекомендовать эти улучшения, необходимо провести гонку с Microduck, чтобы выяснить, кто быстрее.
Технологии от Luxonis
Компания Luxonis анонсировала запуск OAK 4 FFC — компактного вычислительного устройства для визуализации размером 70 x 53 мм. Это устройство позволяет строителям гуманоидов и дронов устанавливать до пяти камер в нужных местах, обеспечивая синхронизацию, стереозрение и встроенный ИИ.
Разнообразие роботизированных рук
HX Friends исследует различные конструкции роботизированных рук, использующих DYNAMIXEL. В видео представлены демонстрации движений для различных моделей, включая однопальцевые захваты и многопальцевые руки с возможностью телепортации через VR.
monkeyBot 2.0 от bluZenit
Разработанный компанией bluZenit, monkeyBot 2.0 представляет собой инновационную платформу, способную перемещаться по сложным промышленным трубопроводам. Эта модель использует уникальный механизм захвата и лазания, что позволяет ей эффективно передвигаться по вертикальным и горизонтальным трубам.
Проблемы с уборкой
Хотя создание повторяемой базы для обучения роботов имеет значение, многие пользователи ожидают, что уборочные роботы будут действительно убирать грязь, а не просто выполнять заранее заданные программы.
Будущее роботизированных рук
Хотя называть некоторые разработки "роботизированными руками" может быть преждевременно, такие технологии необходимы для создания безопасных и адаптивных роботов.
Новые решения от Robotiq
Robotiq, один из пионеров в области промышленной манипуляции, представил новый тактильный захват, который обещает улучшить взаимодействие с объектами.
ANYmal X от ANYbotics
ANYbotics представила ANYmal X — квадропеда, который отличается высокой надежностью и безопасностью. Это устройство предназначено для выполнения различных задач в сложных условиях.
Инновации от LimX Dynamics
Для любителей тенниса, которые предпочитают играть в одиночку, LimX Dynamics предлагает интересное решение.
Сотрудничество DEEPRobotics
В живописной местности реки Юлонг в Китае квадропед Lite3 и робот LYNX M20 от DEEPRobotics работают вместе в различных сценариях туризма, демонстрируя возможности современных технологий.
Успехи в дроновых гонках
В апреле 2025 года команда MAVLab из TU Delft приняла участие в чемпионате по дроновым гонкам A2RL в Абу-Даби. Их алгоритм ИИ MonoRace выиграл Гран-при ИИ и обошел трех чемпионов мира по FPV.
SAWbot: био-вдохновленный робот
SAWbot, амфибийный робот, который плавает с помощью волнообразного движения, стал одним из самых энергоэффективных плавающих роботов на сегодняшний день. Он способен как плавать, так и передвигаться по суше, минимально нарушая экосистему.
Доступ к материалам IROS
Если вы пропустили IROS в этом году, многие из выступлений теперь доступны онлайн, и вы можете ознакомиться с несколькими интересными докладами.
Комментарии (0)