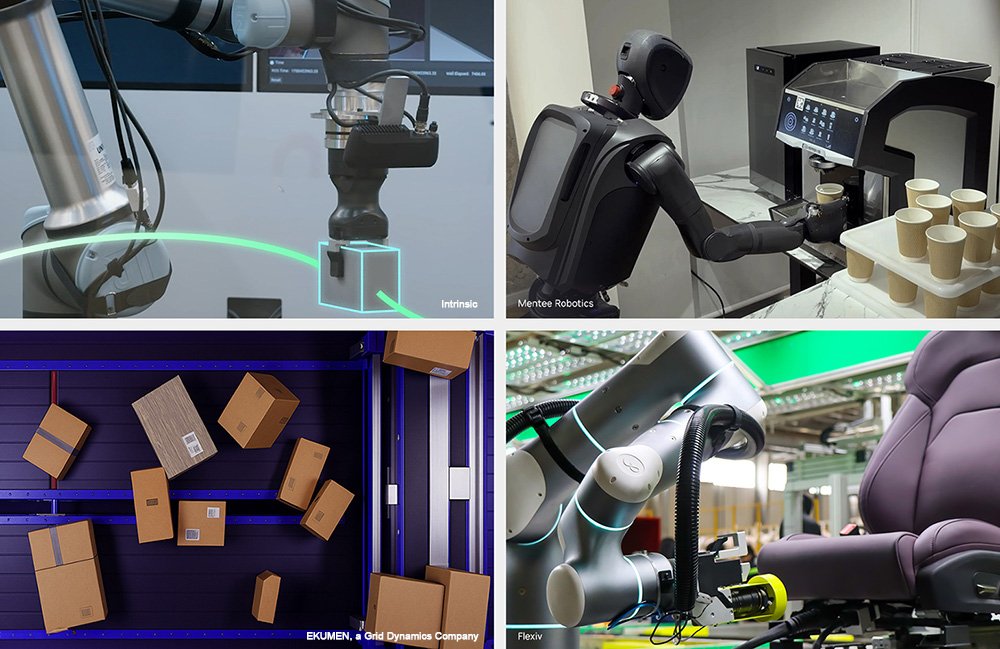
Сегодня NVIDIA анонсировала выпуск Isaac ROS 5.0, новой версии своего набора пакетов, ускоренных с помощью GPU и построенных на основе открытой платформы Robot Operating System (ROS). Это событие произошло на конференции ROSCon в Торонто и привлекло внимание разработчиков и компаний, таких как Intrinsic, Mentee Robotics, EKUMEN и Flexiv.
Новые возможности для разработчиков
Isaac ROS 5.0 предлагает новые агентные рабочие процессы и поддержку платформ, что значительно упрощает процесс разработки, настройки и развертывания робототехнических приложений. Как отметила Кэти Вашабау, менеджер по продуктам NVIDIA в области симуляции робототехники, "цель состоит в том, чтобы сделать все, от разработки до развертывания, проще. Независимо от того, являетесь ли вы индивидуальным разработчиком или крупной компанией, в процессе разработки робототехники возникает множество трудностей".
NVIDIA подчеркивает, что Isaac ROS предоставляет вычислительные мощности, физические AI-модели и готовые к производству библиотеки для почти 1,3 миллиона пользователей ROS. Это позволяет разработчикам создавать высокопроизводительные робототехнические приложения, используя бесплатные, знакомые и открытые инструменты.
Интеграция AI-агентов в разработку
AI-агенты меняют подход к разработке программного обеспечения, помогая автоматизировать рутинные задачи, справляться со сложными кодовыми базами и быстрее переходить от идей к рабочим приложениям. Isaac ROS 5.0 нацелен на интеграцию этих возможностей в разработку робототехники. Кэти Вашабау отметила, что "вы можете выпустить своих агентов и позволить им выполнять всю работу по подготовке скриптов, настройке окружения и т.д. Это также включает в себя рутинную работу, такую как тонкая настройка".
Поддержка ROS 2 Lyrical и Ubuntu 24.04
Isaac ROS 5.0 также вводит поддержку ROS 2 Lyrical и Ubuntu 24.04, что дает разработчикам возможность адаптироваться к последней версии платформы ROS, продолжая ускорять требовательные робототехнические рабочие нагрузки с помощью вычислений на базе NVIDIA. NVIDIA внесла стандартный интерфейс обработки данных в ROS 2 Lyrical, что помогает программному обеспечению для робототехники эффективно работать на различных вычислительных устройствах, включая GPU.
Новые навыки и улучшения
В новой версии представлены новые NVIDIA Isaac Skills для настройки и манипуляции, которые предоставляют повторно используемые рабочие процессы для разработчиков и AI-агентов. Документация, готовая для агентов, упрощает понимание инструментов и рабочих процессов Isaac ROS, что позволяет быстрее превращать намерения разработчиков в рабочие приложения. "Настройка казалась легкой задачей, которую никто не хочет выполнять, и она относительно проста для автоматизации", — добавила Вашабау.
Кроме того, в Isaac ROS 5.0 теперь доступна библиотека для оценки и отслеживания позы объектов FoundationPose, которая позволяет роботам воспринимать и отслеживать положение и ориентацию объектов до 5,5 раз быстрее. Также была представлена отдельная, готовая к использованию функция pick-and-place, которая соединяет обнаружение, оценку глубины и вывод позы, предоставляя разработчикам роботов большую гибкость.
Открытость и поддержка сообщества
Уже несколько разработчиков используют Isaac ROS 5.0 для ускорения рабочих процессов разработки. Например, компания Intrinsic применяет FoundationPose для регистрации объектов, отслеживания и оценки позы. Вашабау отметила, что "открытый исходный код — это путь к широкомасштабному развертыванию этой технологии. Это такая сложная задача, что нам действительно нужно, чтобы все работали над ней".
NVIDIA уверена, что Isaac ROS 5.0 помогает разработчикам решать обе стороны проблемы физического AI, создавая все более способные робототехнические приложения и эффективно их запускает в физическом мире. Кэти Вашабау подытожила: "Мы хотим продолжать этот темп".
Комментарии (0)