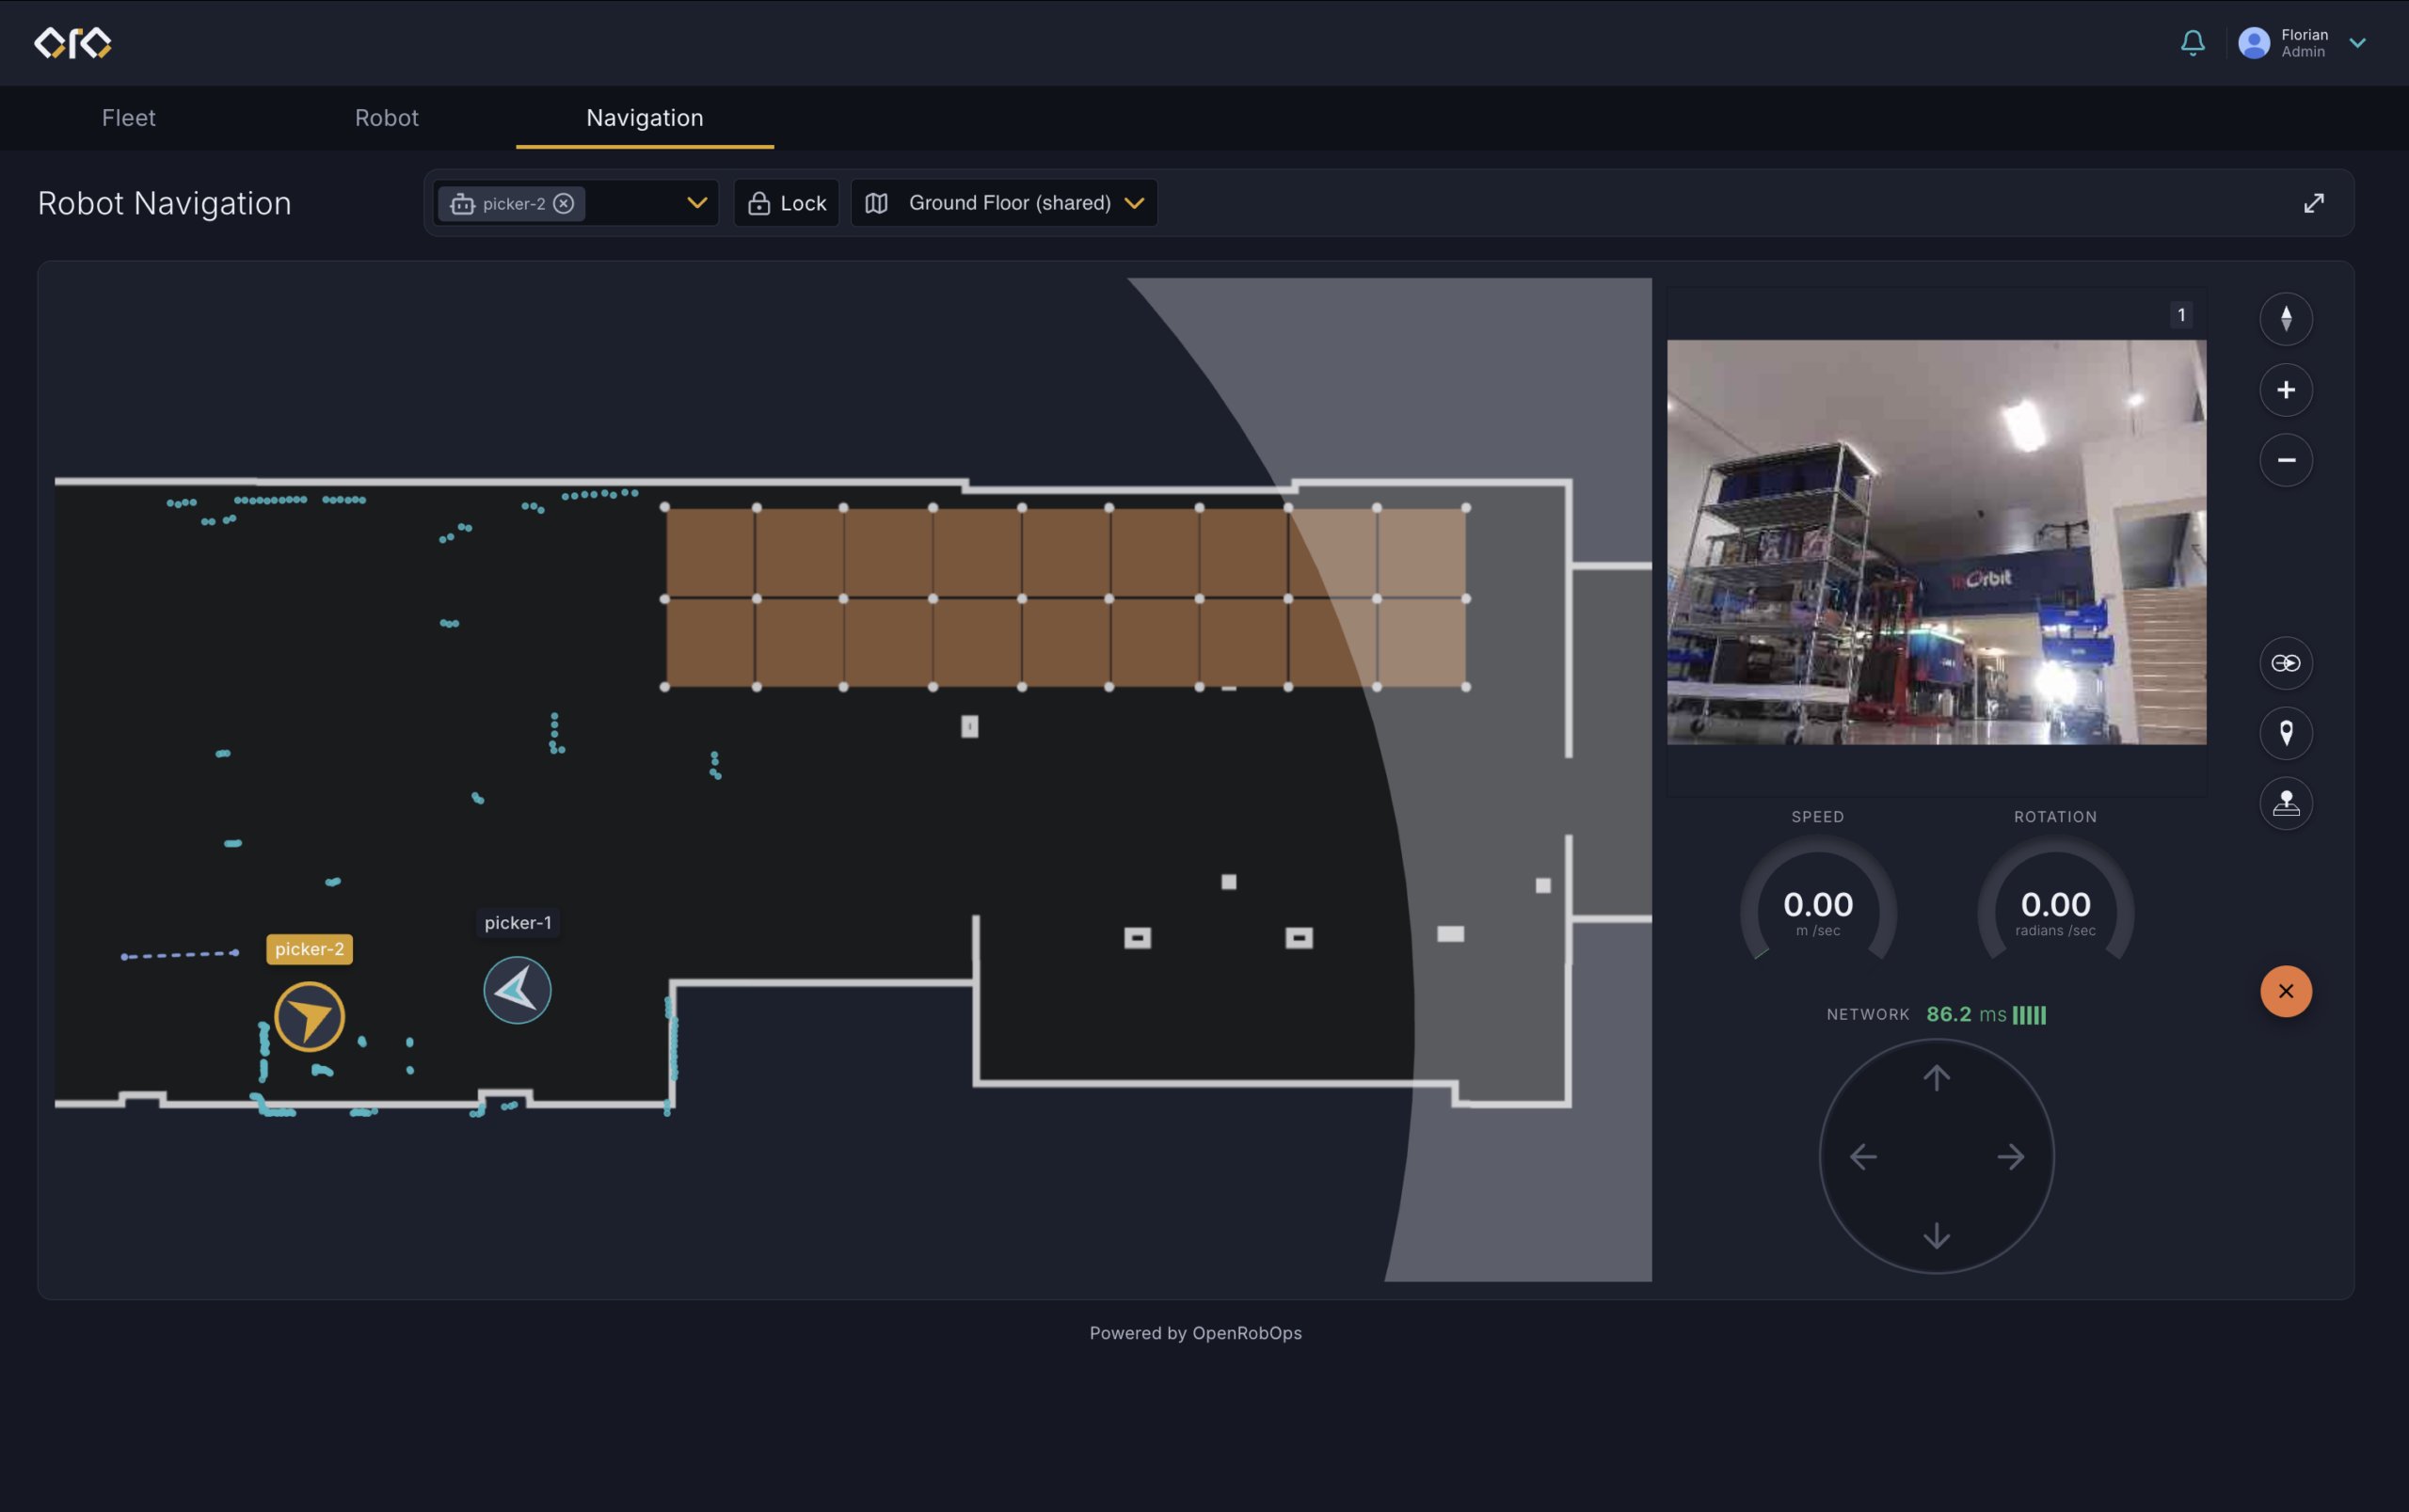
В последние годы наблюдается стремительный рост числа автономных мобильных роботов (AMR), что создает новые вызовы для их управления и координации. В ответ на эти вызовы компания InOrbit Inc. представила OpenRobOps (ORO) — программное обеспечение для операций с роботами и управления флотами, разработанное с акцентом на открытость и доступность для разработчиков.
Открытость и доступность
OpenRobOps позиционируется как "программное обеспечение для управления роботами и флотами с открытым исходным кодом, предназначенное для поддержки масштабируемых развертываний". Основатель и CEO InOrbit, Флориан Пестони, подчеркивает, что ORO предоставляет разработчикам "основу производственного уровня, позволяющую избежать ловушки создания". Это означает, что разработчики могут сосредоточиться на создании инновационных решений, а не на разработке базовых функций управления флотом.
Преодоление ловушки создания
Многие производители оборудования (OEM) сталкиваются с проблемой, когда они тратят годы на разработку и поддержку собственных бэкендов, баз данных и пользовательских интерфейсов. OpenRobOps предлагает стандартизированную основу для операций с флотами, что позволяет избежать этих затрат времени и ресурсов. В результате разработчики могут быстрее перейти к созданию полезных роботов.
Ключевые функции OpenRobOps
InOrbit выделяет несколько ключевых функций OpenRobOps:
Высокопроизводительный ввод телеметрии: Обеспечивает эффективный канал передачи данных, что особенно важно для ненадежных сетей.
Реальное пространственное отслеживание: Позволяет осуществлять интерактивное картографирование и визуализацию с помощью камер.
Конфигурация как код (CaC): Управление источниками телеметрии и правилами оповещения через Git CI/CD.
Автоматизированное устранение инцидентов: Обеспечивает непрерывную оценку и автономное восстановление.
Гибридная архитектура edge-to-cloud: Позволяет развертывать решения как на месте, так и в облаке.
Интероперабельность Open-RMF: Включает встроенные адаптеры для подключения физических и симулированных флотов.
Поддержка стандарта ISO 21423
OpenRobOps также включает ссылочную реализацию предстоящего стандарта интероперабельности ISO 21423, который устанавливает стандарты обмена данными для промышленных мобильных роботов и управляющих систем. Это позволяет производителям создавать системы, соответствующие новым требованиям.
Флориан Пестони, который является членом рабочей группы ISO, отмечает важность федеративной оркестрации для масштабирования автоматизации в различных отраслях, таких как производство и логистика. Он подчеркивает, что OpenRobOps помогает перевести теорию в практику на рынке.
Влияние на конечных пользователей
OpenRobOps имеет значительные последствия для конечных пользователей, заинтересованных в интероперабельности. Теперь роботы могут управляться такими продуктами, как InOrbit Space Intelligence, что расширяет возможности для интеграции различных систем.
Сравнение с Robot Operating System (ROS)
На выставке Automate 2026 состоялась демонстрация многофункциональной оркестрации с участием десяти компаний, основанной на InOrbit Space Intelligence. Это была первая публичная демонстрация ISO 21423. InOrbit сравнивает OpenRobOps с Robot Operating System (ROS), который стал катализатором для развития робототехники, позволяя исследователям и инженерам сэкономить время на переписывании низкоуровневого кода.
Лицензирование и доступность
OpenRobOps распространяется под лицензией Apache 2.0, что позволяет исследователям, стартапам и коммерческим предприятиям адаптировать и внедрять программное обеспечение без лицензионных сборов. InOrbit приглашает всех заинтересованных посетить сайт ORO, чтобы узнать больше, получить доступ к программному обеспечению и ознакомиться с документацией по развертыванию.
Комментарии (0)