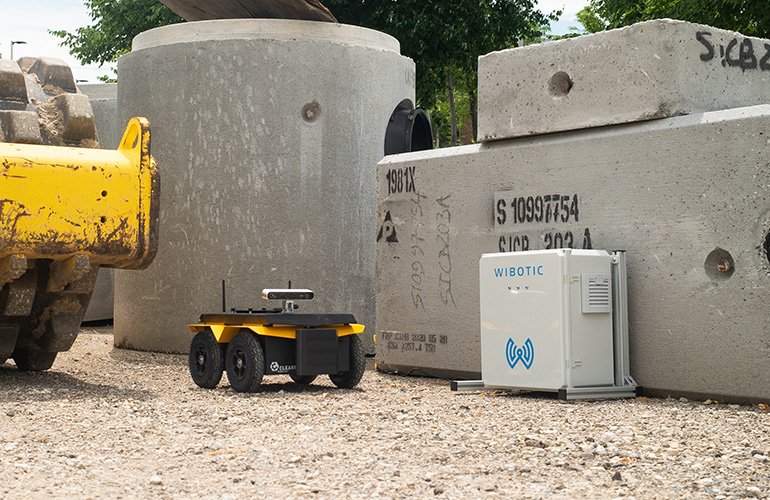
С ростом числа мобильных роботов в различных отраслях, вопрос зарядки становится все более актуальным. Как оптимизировать зарядку для флотов роботов, чтобы обеспечить их максимальную эффективность в течение рабочего дня? Об этом рассказывает Бен Уотерс, генеральный директор компании WiBotic, в своем недавнем интервью на подкасте The Robot Report.
Проблемы зарядки в условиях масштабирования флотов
С увеличением числа роботов в эксплуатации, зарядка уже не сводится лишь к вопросу продолжительности работы батареи или скорости ее зарядки. Стратегия зарядки может существенно повлиять на время работы флота, инфраструктуру объектов, требования к обслуживанию и даже на размер батарей, которые необходимо устанавливать на роботах.
Бен Уотерс отмечает, что с ростом числа роботов в различных отраслях, таких как автомобильная промышленность и инспекция энергетических объектов, компании начинают осознавать важность оптимизации зарядки. В частности, он подчеркивает концепцию "возможной зарядки" (opportunity charging), которая позволяет заряжать роботов в моменты, когда они не заняты выполнением задач.
Возможная зарядка: новый подход к зарядке роботов
По мере увеличения флотов мобильных роботов, зарядка начинает создавать операционные проблемы. Уотерс объясняет, что традиционный подход, при котором зарядные станции размещаются только по периметру завода, становится неэффективным. Когда уровень заряда батареи робота достигает 20%, он может находиться на удаленном участке, что требует времени на возвращение к зарядной станции. Это приводит к простоям и снижению общей производительности.
Вместо этого, возможная зарядка подразумевает установку зарядных станций в местах, где роботы могут заряжаться в течение коротких промежутков времени, когда они не заняты. Например, если робот выполняет задачу и у него есть 10 секунд на зарядку, он может использовать это время для подзарядки, что в итоге значительно увеличивает его рабочее время.
Важность интеграции зарядки в процесс проектирования
Уотерс подчеркивает, что компании должны рассматривать зарядку как неотъемлемую часть проектирования системы, а не как аксессуар, который добавляется в конце. Он выделяет три ключевых аспекта, которые необходимо учитывать:
Инфраструктура питания: Необходимо заранее продумать, где будут располагаться электрические розетки и достаточно ли их для всех зарядных устройств.
Размер батареи: Важно определить, какой размер батареи необходим для обеспечения нужного времени работы. Переоценка потребностей может привести к ненужным затратам.
Обслуживание: Если не учитывать эти аспекты на этапе проектирования, это может привести к проблемам в будущем.
Развитие продуктов WiBotic для новых приложений
WiBotic активно расширяет свои продукты для различных приложений, включая дронов и гуманоидов. Компания стремится создать стандартные решения, которые могут использоваться многими клиентами. Недавно они выпустили версию зарядного устройства мощностью 1 кВт с защитой IP65, что делает его подходящим для использования на улице и в условиях повышенной влажности.
В настоящее время WiBotic сосредоточена на разработке легких и мощных систем для дронов и гуманоидов, что позволяет уменьшить вес и повысить эффективность. Увеличение мощности текущих продуктов до 3 кВт также является частью стратегии компании.
Таким образом, с учетом роста числа мобильных роботов и их применения в различных отраслях, оптимизация зарядки становится ключевым фактором для повышения эффективности и надежности роботизированных систем.
Комментарии (0)