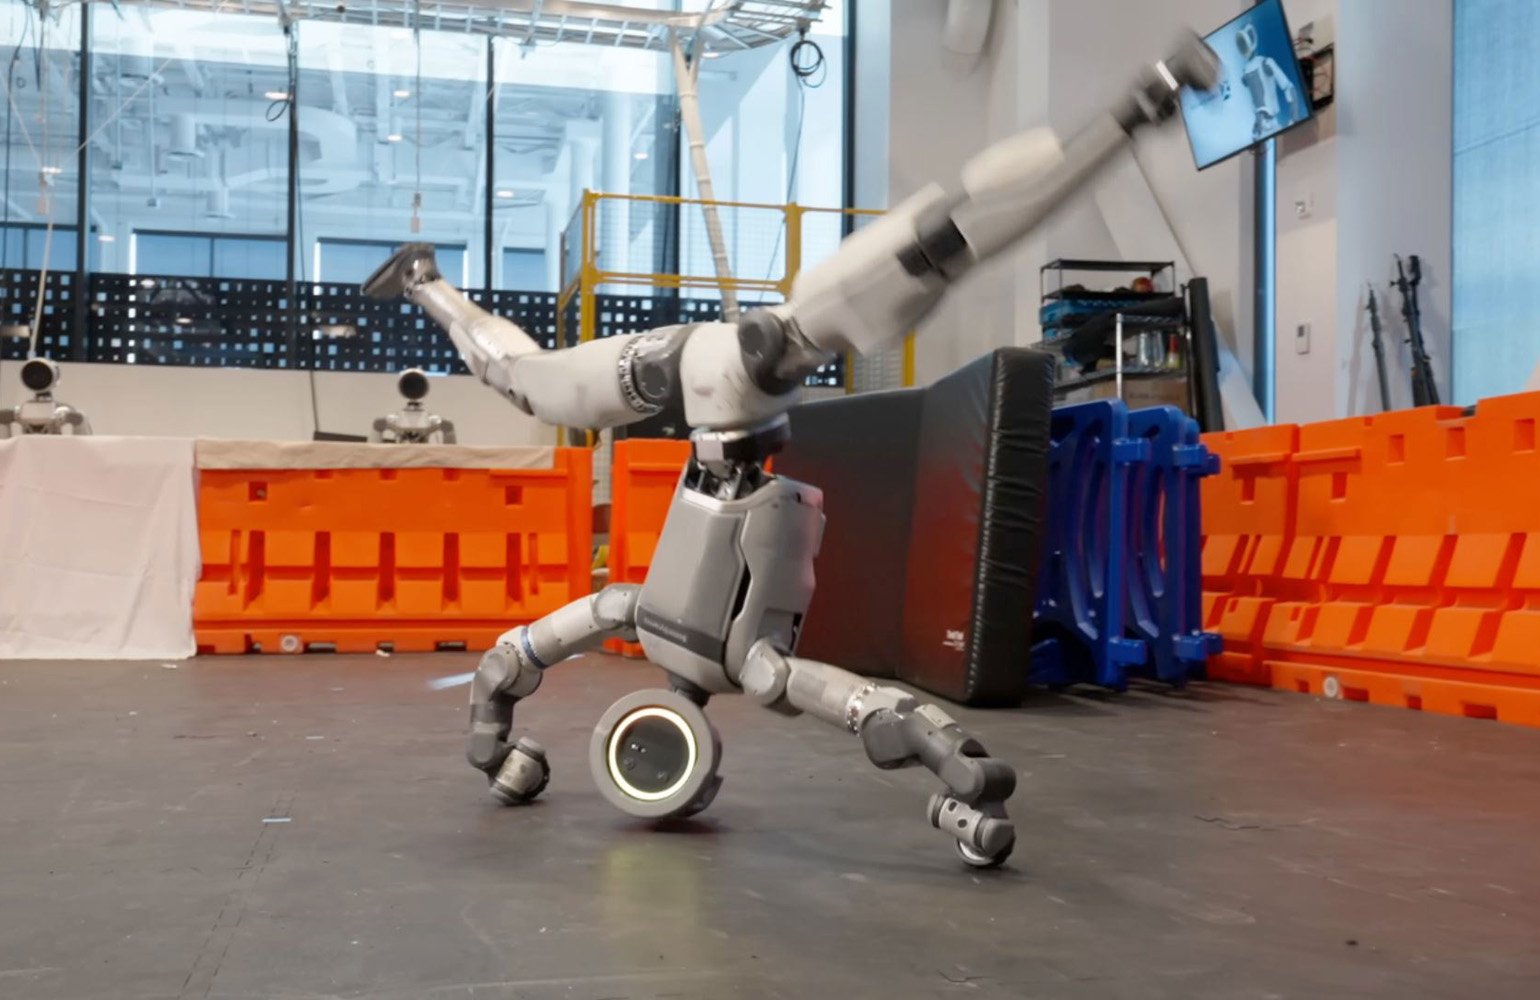
Роботы уже давно захватили наше воображение. Мы наблюдали, как гуманоиды балансируют на одной ноге, выполняют сальто, складывают белье и уверенно передвигаются по сложным маршрутам. Эти примеры, которые когда-то казались фантастикой, теперь становятся реальностью, демонстрируя, что эмбодированная искусственная интеллигенция достигла нового уровня развития. Однако в то же время понятие "гуманоидный робот" начинает меняться. Компании, занимающиеся робототехникой, добавляют колеса, новые датчики, манипуляторы, а также экраны и головные уборы, в то время как убирают глаза и головы из своих дизайнов.
Новая парадигма проектирования
Как инженерная экосистема, работающая непосредственно с разработчиками гуманоидов для решения основных аппаратных узких мест, мы наблюдаем повторяющуюся тему. Индустрия часто увлекается "робот-ориентированным" мышлением. Мы создаем выдающуюся физическую платформу, а затем ищем задачи, которые она могла бы выполнять. Если мы хотим перенести физический ИИ с социальных медиа на устойчивый коммерческий уровень, нам необходимо изменить подход. Индустрии требуется метод проектирования, который работает в обратном направлении от рабочего процесса.
От задачи к технологии
Начните с задачи, имеющей экономическую ценность. Подумайте, может ли робот выполнять эту задачу лучше, чем человек. Затем вернитесь назад, чтобы выяснить, какие именно аппаратные средства, сенсорные возможности и форма необходимы для выполнения этой задачи. Стек сенсоров должен формироваться исходя из задачи, а не из технических характеристик.
Успешные формы промышленных роботов следуют своим функциям. Например, если взять бипедального гуманоидного робота, которому поручено выполнять две разные промышленные задачи: вставка штифта на автомобильном сборочном конвейере и упаковка поддона в логистическом центре. Задача вставки штифта требует высокой точности и контроля силы, в то время как упаковка поддонов требует высокой грузоподъемности и жесткости конструкции.
Ошибки в проектировании
Если вы разрабатываете универсальную платформу, использование одного "среднего" датчика силы может привести к тому, что система не сможет точно вставить штифт и не будет достаточно прочной для постоянной тяжелой работы. Рабочий процесс также определяет ваш бюджет на ошибки. Это единственный фактор, который превращает измерение силы из статьи затрат в нечто, что приносит явную отдачу от инвестиций. Например, наши тесты показали, что поддержание силы контакта в пределах ±0.2 N может снизить количество бракованных соединений с 1.2% до 0.5%, что может привести к экономии около $450,000 в год на одной сборочной линии.
Специализация против универсальности
Вопрос о форме фактора также важен. Является ли специализированная форма более предпочтительной? Когда гуманоидный дизайн действительно необходим? Операционные среды можно разделить на два типа: "зеленые поля" и "коричневые поля". Основная проблема заключается не в том, как должен выглядеть робот, а в том, дешевле ли изменить робота или модифицировать объект. На "зеленых полях" можно использовать специализированные роботы, тогда как на "коричневых полях" роботы должны адаптироваться к пространствам, созданным для людей.
Долговечность и надежность
На "зеленых полях", таких как объект Northern Lights компании Equinor, оператор может спроектировать планировку с самого начала. Поэтому специализированные, не гуманоидные формы почти всегда оказываются более выгодными с точки зрения экономики, скорости и энергоэффективности. Однако в большинстве случаев промышленные операции происходят на "коричневых полях", где единственным практическим вариантом является адаптация существующей платформы. Здесь гуманоидная форма становится важным преимуществом, позволяя оборудованию работать в средах, созданных для людей, без необходимости тратить миллионы на переоборудование.
Коммерческая жизнеспособность
Визуально привлекательные вирусные видео демонстрируют технические возможности, но настоящая проверка заключается не в демонстрации, а в повторных заказах. Только через повторные заказы можно доказать бизнес-целесообразность. Полная развертка требует, чтобы робот выдерживал как минимум 10,000 циклов за смену в условиях постоянных температурных изменений и с нулевой допустимой ошибкой.
Заключение
Интеграция ИИ в физическое оборудование требует сбалансированного подхода между потреблением энергии, тепловыми потерями, механическим износом и ограничениями безопасности. Для оценки коммерческой жизнеспособности систем физического ИИ следует сосредоточиться на метриках, которые действительно важны для финансовых команд. Самая важная метрика — это среднее время между вмешательствами (MTBI). Если оператору приходится вмешиваться каждые 20 минут, то высокая автономия теряет смысл. В конечном итоге, необходимо сосредоточиться на операционных метриках, чтобы как специализированные машины, так и гуманоидные платформы смогли реализовать свой потенциал в физическом мире.
Комментарии (0)