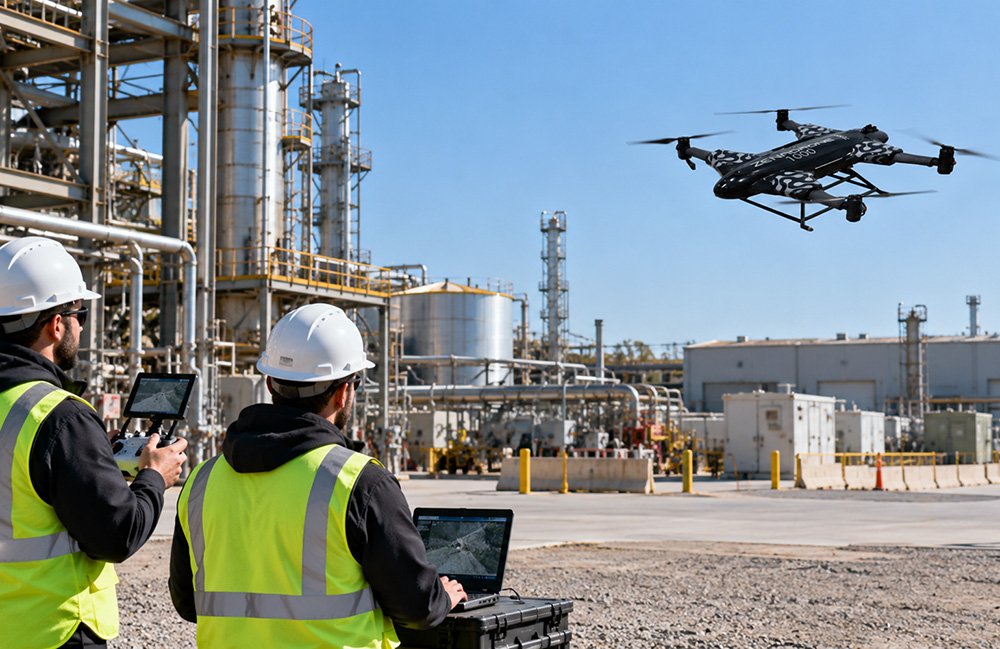
Автономные дроны становятся все более популярными для инспекции промышленных объектов, однако их работа в реальных условиях сталкивается с множеством сложностей. Несмотря на то, что дрон может успешно пройти заранее запланированный маршрут в контролируемой среде, в условиях действующего промышленного предприятия он может столкнуться с различными помехами, которые затрудняют выполнение задачи. Металлические конструкции могут блокировать спутниковые сигналы, отражающие поверхности искажают данные о глубине, а порывы ветра могут сбивать аппарат с намеченного курса. Эти помехи могут быть управляемыми по отдельности, но их одновременное воздействие создает серьезные проблемы.
Взаимосвязь подсистем и их влияние на автономность
Основная проблема заключается в том, что производительность дронов зависит от взаимодействия между подсистемами, чьи предположения редко бывают независимыми. Например, навигационный алгоритм может точно оценивать положение в благоприятных условиях, а детектор препятствий может успешно идентифицировать близлежащие структуры в контролируемых испытаниях. Однако ни один из этих результатов не гарантирует, что интегрированная система сможет безопасно завершить инспекцию вблизи работающего оборудования или в ограниченных пространствах.
Проблемы навигации в промышленных условиях
Промышленные объекты создают условия, которые сложно воспроизвести в лабораторных условиях. Металлические поверхности, повторяющиеся структурные элементы, узкие коридоры, движущееся оборудование и изменяющееся освещение могут одновременно влиять на несколько датчиков. Например, когда дрон приближается к стальной конструкции, данные GNSS становятся менее надежными, а отражающие поверхности создают непостоянные данные о глубине. В результате система автономии должна принимать решения о том, поддерживает ли оставшаяся уверенность в локализации продолжение полета, достаточно ли надежно обнаружено свободное пространство и остается ли запланированный маневр динамически осуществимым.
Ограничения GNSS и проблемы локализации
Система глобального навигационного спутникового позиционирования (GNSS) предоставляет важную абсолютную ссылку для автономной навигации дронов на открытом воздухе. Однако промышленные конструкции могут блокировать прямые спутниковые сигналы, а отражения от металлических поверхностей создают многопутевую интерференцию. Хотя использование RTK (реальное время кинематической) позиционирования может улучшить точность, оно не устраняет все проблемы, такие как блокировка сигналов и плохая геометрия спутников.
Сочетание абсолютной и относительной локализации
Интегрированные инерциальные измерительные устройства (IMU) и визуально-инерциальная одометрия (VIO) могут помочь в оценке относительного движения. Однако визуальные методы зависят от освещения и качества изображений, а методы на основе лидаров могут сталкиваться с недостаточными геометрическими ограничениями. Одновременная локализация и картирование (SLAM) поддерживает представление окружающей среды, однако неправильные ассоциации могут привести к значительным ошибкам в карте.
Избежание препятствий: больше, чем просто восприятие
Избежание препятствий часто рассматривается как задача восприятия, но на практике это проблема, связанная с временными задержками и контролем. Каждый этап процесса, от получения данных от датчиков до генерации безопасной траектории, вносит свою долю неопределенности. Ограничения датчиков также влияют на доступный полетный диапазон, и необходимо учитывать слепые зоны и минимальные расстояния для обнаружения.
Латентность планирования и физическое расстояние
Латентность планирования может привести к увеличению расстояния, необходимого для реагирования на препятствия. Например, при увеличении скорости полета вдвое увеличивается расстояние, пройденное во время задержки обработки, и в четыре раза увеличивается идеальное тормозное расстояние. Поэтому системы предотвращения столкновений должны оцениваться в контексте фактических маневров дронов, а не только диапазона обнаружения препятствий.
Слияние датчиков и оценка состояния в реальных условиях
Слияние датчиков улучшает навигацию, комбинируя измерения с комплементарными характеристиками, но также вводит зависимости, которые необходимо явно управлять. Например, расширенный фильтр Калмана (EKF) может стать избыточно уверенным, если модели неопределенности не точны. Поэтому важно следить за согласованностью оценок и поведением ковариации.
Калибровка и синхронизация
Калибровка камеры и IMU должна быть точно определена, поскольку даже небольшие временные смещения могут создавать систематические ошибки в оценке визуально-инерциальной информации. Инструменты, такие как Kalibr, могут помочь в этом процессе, но инженеры также должны следить за поведением системы и частотой отказов.
Влияние внешних факторов на надежность управления
Автономная навигация не может быть отделена от динамики полета дронов. Порывы ветра и изменения в аэродинамике могут нарушать отслеживание траектории. Изменения в нагрузке также могут влиять на массу и центр тяжести, что требует тщательной оценки стабильности управляющих петель.
Ограниченные вычислительные ресурсы
Автономные дроны часто выполняют множество задач на ограниченных вычислительных ресурсах. Более высокое разрешение датчиков может улучшить детали, но также увеличивает нагрузку на процессор. Поэтому инженеры должны оценивать худшие сценарии выполнения и разрабатывать стратегии для работы в условиях ограниченных ресурсов.
Качество данных инспекции
Успешная навигация по маршруту не гарантирует, что полученные данные подходят для инженерных решений. Например, дрон может сохранять стабильное положение, но при этом захватывать размытые изображения или недостаточно перекрывающиеся фотографии. Поэтому важно проводить валидацию как маршрута полета, так и качества собранных данных.
Человеческий надзор и безопасность операций
Автономная работа не исключает необходимость в контроле со стороны человека. Система должна четко определять условия, при которых она может продолжать, приостанавливать или передавать управление оператору. Это требует наличия четкой логики обработки ошибок и понимания, когда вмешательство человека необходимо.
Валидация автономных развертываний дронов
Готовность к промышленному развертыванию не может быть установлена на основе одного успешного демонстрационного полета. Необходимы комплексные тесты, включая моделирование, оценку аппаратного обеспечения и контролируемые испытания в реальных условиях. Важно определить измеримые критерии приемлемости, которые связывают поведение алгоритмов с операционными результатами.
Заключение
Промышленные развертывания дронов выявляют ограничения оценки автономности через изолированную производительность подсистем. Надежная автономия возникает, когда восприятие, оценка, планирование, управление и человеческий надзор разрабатываются и валидируются вместе. Инженеры должны понимать, как ошибки распространяются между подсистемами, и обеспечивать, чтобы дрон мог распознавать и реагировать на ситуации, когда его предположения больше не верны.
Комментарии (0)