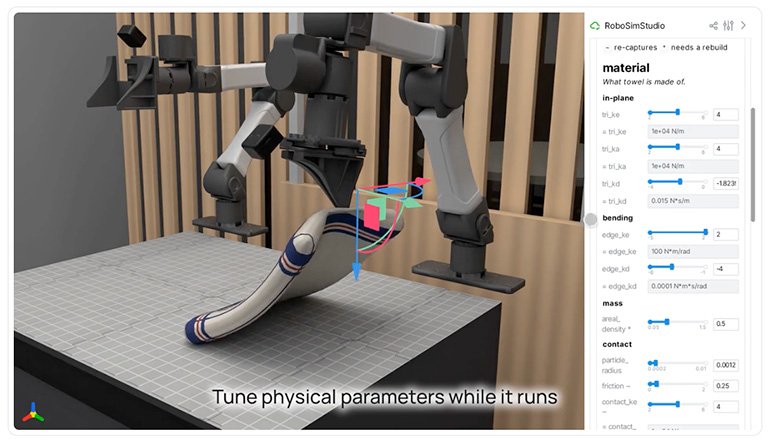
В последние годы наблюдается значительный прогресс в области робототехники, и новый проект RoboSimStudio, разработанный UC Berkeley и NVIDIA, представляет собой важный шаг вперед в этой области. Этот открытый проект предоставляет инструменты для создания и оптимизации программирования роботов с использованием агентного искусственного интеллекта (AI).
Проблемы традиционного программирования роботов
С момента появления промышленных роботов программирование, настройка и отладка рабочих ячеек занимали недели и даже месяцы. Процесс внедрения кода часто откладывается до завершения проектирования и изготовления, что создает значительное давление на команды разработчиков программного обеспечения, особенно когда сроки поджимают. Новая система RoboSimStudio обещает изменить этот подход, позволяя командам AI-агентов быстро генерировать, тестировать и улучшать программы для роботов.
Принципы агентной робототехники
Кен Голдберг, профессор UC Berkeley, утверждает, что агентная робототехника представляет собой фундаментальный сдвиг в программировании роботов. Вместо того чтобы собирать большие объемы данных и вручную настраивать каждое поведение, команды агентов могут быстро создавать и тестировать программы, которые затем могут быть интерпретированы инженерами для дальнейшей доработки и верификации.
Новые инструменты: GaP и VABAR
В рамках проекта были представлены два ключевых инструмента:
Graph-as-Policy (GaP) — модульная структура, которая разбивает задачу на навыки, такие как восприятие, планирование захвата и движение без столкновений. Агенты генерируют, связывают и репетируют эти навыки в симуляции.
Variational Automation Benchmark for Agentic Robotics (VABAR) — это набор тестов, включающий шесть задач: сортировка инструментов, подвешивание инструментов, зацепление шестерен, упаковка шприцев, вставка кабелей и маршрутизация кабелей. Этот набор разработан на базе Isaac Lab-Arena и Newton с учетом стандартизированных вариаций и уровней сложности.
Как работает RoboSimStudio
В сентябре один из студентов Голдберга, Эрик Чен, использовал RoboSimStudio для генерации не только графической модели, но и полной 3D-симуляции сцены. В течение часа инструмент создал симуляцию Newton, которая была очень похожа на предоставленное видео. Голдберг отметил, что хотя Newton является мощным инструментом, его сложность и большое количество параметров часто отпугивали разработчиков. RoboSimStudio упростил взаимодействие с Newton, сделав параметры более доступными для настройки.
Цикл работы агентов
Агентная робототехника функционирует в цикле: агенты пишут код для роботов, тестируют его в симуляции, выявляют ошибки и вносят исправления. Эффективность этого цикла зависит от качества симулятора. RoboSimStudio сделало параметры Newton более управляемыми, что позволяет агентам самостоятельно настраивать симуляцию.
Применение VABAR и Isaac Lab-Arena
Команда UC Berkeley разработала VABAR в сотрудничестве с NVIDIA, что позволяет проводить масштабные систематические оценки в условиях изменяющихся задач. VABAR включает детализированную физическую симуляцию для взаимодействия роботов с объектами, что позволяет оценивать их производительность в практических манипуляционных задачах.
Перспективы агентной робототехники
По словам представителей Bosch Research, агентная робототехника имеет большой потенциал, так как генерируемый код легко интерпретируется и анализируется инженерами перед внедрением в производство. Это позволяет повысить надежность и производительность промышленных роботов, что подтверждает и опыт компании Ambi Robotics, использующей агентную робототехнику для повышения эффективности своих операций.
Таким образом, RoboSimStudio и связанные с ним инструменты представляют собой значительный шаг вперед в области программирования роботов, открывая новые горизонты для автоматизации и повышения эффективности в промышленности.
Комментарии (0)