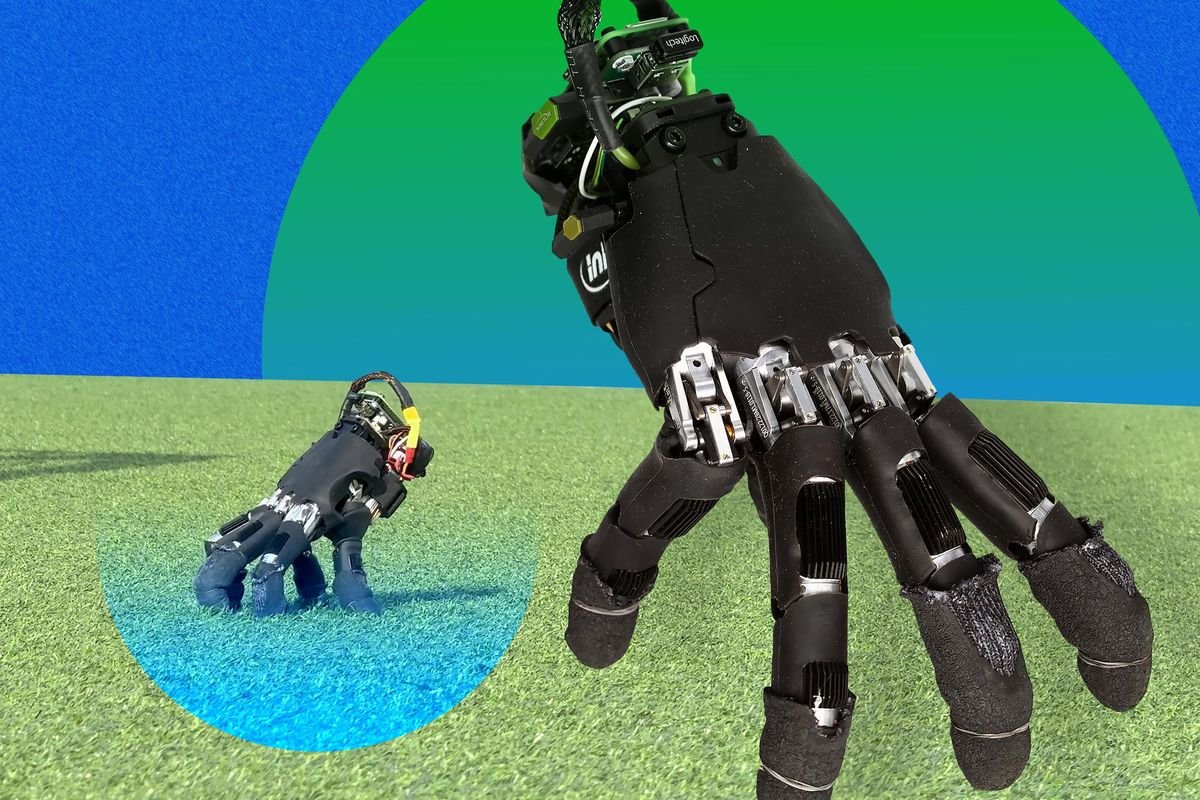
Исследователи из ETH Zurich представили уникальную роботизированную руку, которая может не только манипулировать предметами, но и передвигаться на кончиках пальцев. Эта разработка открывает новые горизонты в области робототехники, позволяя создавать более универсальные и адаптивные машины.
Принципы работы и конструкция
Роботизированная рука, созданная командой под руководством Амирхосейна Каземипура, представляет собой модифицированную коммерческую модель от компании Wuji Technology. В отличие от предыдущих попыток, которые использовали специально спроектированные руки, исследователи решили использовать стандартные компоненты, что позволило сохранить высокие манипуляционные способности. К руке прикреплен 80-граммовый рюкзак, в который входят аккумулятор, инерциальный измерительный блок (IMU) и Raspberry Pi Zero.
Области применения
Каземипур предполагает, что такая рука может быть полезна в различных сферах, включая:
Промышленное обслуживание, где требуется выполнение сложных задач в ограниченных пространствах.
Поиск и спасение, когда рука может отсоединяться для исследования узких мест, недоступных для всего тела робота.
Обучение и алгоритмы
Для обучения руки ходьбе исследователи использовали метод обучения с подкреплением. Этот подход позволяет моделям обучаться через множество проб и ошибок, получая вознаграждения за правильные действия и штрафы за ошибки. Однако, учитывая асимметричную геометрию руки, команда столкнулась с уникальными вызовами, так как стандартные методы, применяемые для симметричных роботов, не подходили.
Чтобы учесть различия в длине пальцев, каждый палец получил свою целевую позицию относительно ладони, что позволило создать "виртуальные пружины", возвращающие пальцы в исходное положение при отклонении. Это обеспечивало более стабильное движение и минимизировало ошибки.
Результаты испытаний
В реальных испытаниях роботизированная рука успешно передвигалась по 14 различным поверхностям, включая гладкие полы, металлические решетки и траву. Она смогла делать повороты и достигала средней скорости 9 см/с. Также рука успешно восстанавливалась в 21 из 25 случаев после падения и могла автономно толкать кубик весом 41 грамм на расстояние до 40 см.
Перспективы и вызовы
Несмотря на успехи, эксперты подчеркивают, что для практического применения такой технологии потребуется улучшение навигации и восприятия окружающей среды. Ходьба создает иные нагрузки на руку по сравнению с захватом, что также может стать проблемой для долговечности конструкции.
Каземипур видит свою работу как шаг к созданию роботов, состоящих из модульных частей, которые могут динамически менять свои функции в зависимости от задачи. Это открывает новые горизонты для разработки мобильных манипуляторов, способных одновременно выполнять сложные манипуляции и передвигаться по сложным ландшафтам.
Комментарии (0)