Роботы, способные поднимать, перемещать и аккуратно укладывать объекты, уже не являются новинкой. Однако, чтобы оценить их истинную ловкость, необходимо задать более сложные вопросы. Как они справляются с задачами, когда объекты движутся, захват меняется, а компоненты изнашиваются? Настоящая проверка ловкости заключается не только в выполнении отдельных действий, но и в способности робота надежно завершать целые рабочие процессы без постоянной помощи человека.
Проблема надежности в робототехнике
Робот, который демонстрирует 99% успешности в выполнении действий, может показаться готовым к работе. Однако, если рассмотреть рабочий процесс, состоящий из 100 последовательных действий, вероятность успешного завершения всех действий на первом этапе составляет всего 36.6%. Если повысить успешность до 99.9%, вероятность возрастает до 90.5%, а при 99.99% — до 99.0%. Это упрощенный пример, который показывает, что небольшие недостатки в надежности могут значительно увеличиваться при повторении действий в рамках одного рабочего процесса. Таким образом, робот, который выглядит почти безупречно в демонстрации, может оказаться далеко от готовности к автономному выполнению задач.
Ловкость как система
Часто ловкость роботов рассматривается как гонка за аппаратным обеспечением: больше пальцев, больше суставов и больше свободы движений. Хотя эти характеристики важны, конечный пользователь не покупает просто механические возможности, он заинтересован в полезной работе. Для успешного выполнения задач необходима замкнутая система, которая включает в себя зрение, позиционирование, контакт, силу, давление, захват, движение и корректировку. Также важны такие факторы, как мощность, безопасность, гибкость и способность к восстановлению.
Не каждая рабочая задача требует тактильных ощущений, но они могут быть полезны для информирования робота о том, что объект скользит, контакт нестабилен или слишком большое давление прикладывается к объекту. Поэтому цель заключается не в том, чтобы оснастить каждого робота всеми возможными сенсорами, а в том, чтобы предоставить системе достаточно информации для надежного выполнения задач и восстановления после ошибок.
Обучение и восстановление
Восстановление — важная часть ловкости. Если робот начинает терять захват объекта, важно не то, был ли первоначальный захват идеальным, а может ли система обнаружить скольжение достаточно рано, чтобы исправить ошибку до того, как она приведет к провалу всей задачи. Неудача, выявленная в процессе эксплуатации, может указывать на проблемы в программном обеспечении, сенсорах или управлении, или же на необходимость переработки самого оборудования. Изменение конструкции руки влияет на движение, сенсоры и калибровку, поэтому данные, собранные с одной физической конструкции, могут не переноситься на другую. Реальная эксплуатация становится критически важной частью процесса разработки, поскольку она выявляет недостатки, износ и неудачи в восстановлении.
Правильная форма для работы
Надежность также требует отказа от соблазна считать более человекоподобные роботы лучшими. Начальной точкой должен быть анализ работы. Отсюда следует определить среду, физическую форму и систему, необходимые для выполнения задачи. Ловкость должна следовать той же логике. Самая человекоподобная рука может не быть лучшей для конкретного рабочего процесса. Цель состоит не в максимальной ловкости, а в минимально достаточной ловкости, необходимой для надежного выполнения ценной работы.
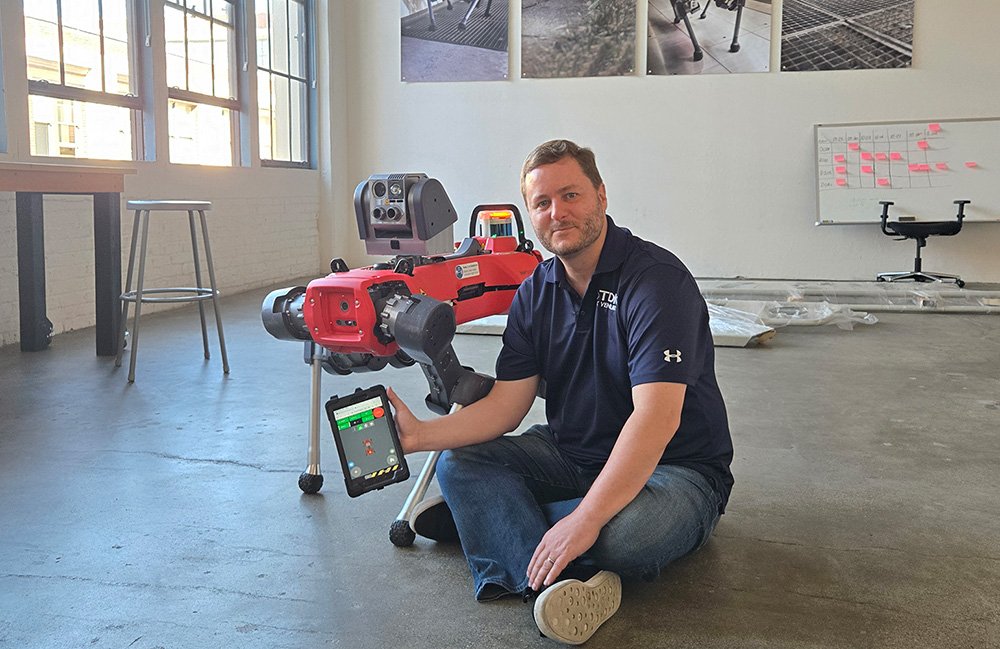
Примером служит робот Digit от Agility, предназначенный для логистики и промышленной работы. Он может подключаться к специализированным инструментам, подходящим для работы, вместо того чтобы требовать пяти пальцев или выглядеть как можно более человекоподобным. ANYbotics применяет аналогичный принцип в другой среде: его четырехногие роботы могут преодолевать лестницы и неровные поверхности на промышленных объектах, что снижает необходимость человеческого присутствия в опасных зонах.
Измерение прогресса
Изменение подхода к измерению прогресса в области физического ИИ также имеет значение. Успешность отдельного действия, продемонстрированного в тестах, не дает полной картины готовности робота к автономной работе в реальном мире. Важно знать, какой процент полных рабочих процессов завершается без помощи человека. Как часто робот может восстановиться после ошибки? Как меняется производительность при изменении объекта, освещения, позиции или окружающей среды? Также важны вопросы, касающиеся надежности: что выходит из строя при повторном использовании, как быстро это можно диагностировать и отремонтировать, а также какова скорость и стоимость каждого успешно завершенного задания.
Робот не должен иметь самую человекоподобную руку или наибольшее количество суставов для создания ценности. Ему нужна правильная комбинация физической формы, сенсоров, управления и восстановления, чтобы надежно выполнять ценную работу в среде, где он будет работать. Это и есть следующий этап прогресса в области робототехнической ловкости.
Комментарии (0)