Каждую неделю команда IEEE Spectrum собирает для вас самые интересные видео о робототехнике, а также анонсы предстоящих событий в этой области. В этом выпуске мы расскажем о новейших разработках и инновациях, которые могут изменить будущее робототехники.
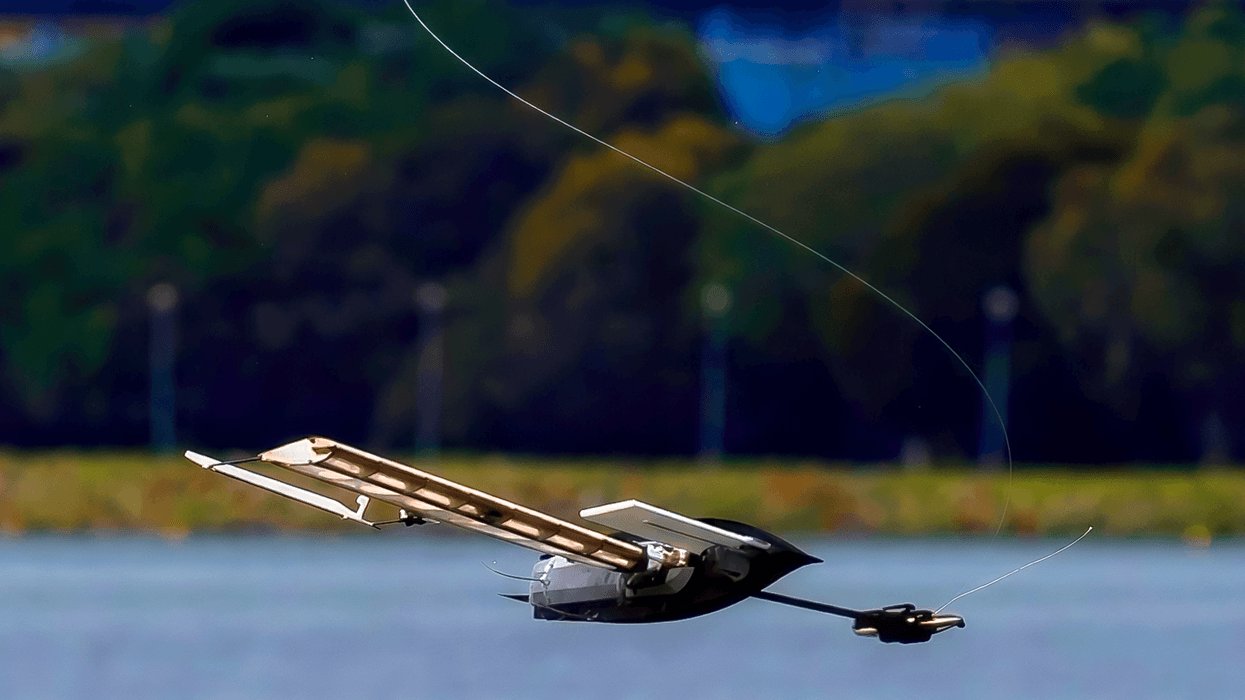
Аэроморфный робот ALBATROSS
Одним из самых впечатляющих проектов является ALBATROSS — гибридный аэроморфный робот, который может быть сброшен с воздуха, спуститься на воду без парашюта и самостоятельно выпрямиться после приземления. Этот робот использует свои жесткие крылья как паруса для автономной навигации под воздействием ветра. Основная идея заключается в том, чтобы минимизировать количество систем, необходимых для различных этапов: ALBATROSS использует одни и те же крылья как для авторотации, так и для парусного движения, что позволяет значительно упростить конструкцию и снизить затраты на активацию.
Новые продукты от Sharpa
На Международной конференции по интеллектуальным роботам и системам (IROS) компания Sharpa представила три новых продукта: D01 — первый интегрированный робот с тактильными сенсорами, предназначенный для ловкой манипуляции; W02 — следующее поколение полностью тактильной, ультракомпактной и легкой манипуляторной руки; и AE01 — высокоточный экзоскелет в виде перчатки для тактильной обратной связи.
Boston Dynamics и гонка гуманоидов
Boston Dynamics продолжает лидировать в гонке гуманоидной робототехники, уже коммерциализировав автономные мобильные роботы, такие как Spot и Stretch. Теперь компания нацелена на Atlas, обучая его в реальных условиях, разрабатывая технологии для массового производства и открывая новую эру физического интеллекта.
Инновации в роботах-прыгунах
Исследователи из CLIMB Lab Университета Торонто разработали легкую и гибкую подошву для робота-прыгуна, которая улучшает его адаптивность к различным типам местности. Дизайн включает в себя плоскую подошву, поддерживаемую гибким сферическим соединением для самовыравнивания, а также встроенные шипы для улучшения сцепления на неровных или скользких поверхностях.
Платформа HARP
В рамках проекта HARP (Heterogeneous Aerial Robotic modules Platform) была представлена платформа, состоящая из независимых воздушных роботов, которые могут физически перестраиваться для выполнения различных задач в полевых условиях. Это позволяет командам роботов распределять свои возможности и адаптироваться к меняющимся условиям.
Самосборный робот-манипулятор
Канадский школьник Даниэль создал самосборный робот-манипулятор, который собирает себя сам. Этот проект нацелен на использование в условиях бедствий: маленькие роботы могут проходить через щели в завалах, но слишком слабы, чтобы перемещать предметы, в то время как большие манипуляторы слишком громоздки. Его конструкция состоит из трех колесных модулей, которые перемещаются отдельно и затем соединяются с помощью механизма пружинной блокировки.
Связь нейронной модели с физическим роботом
Команда IT Imperial подключила MaleCNS — опубликованную нейронную модель мужской плодовой мухи (Drosophila melanogaster) — к физическому гуманоидному роботу Unitree G1. Эта система создает замкнутый контур: камера → нейронная модель мухи → декодирование движений → физическое движение робота. Робот получает визуальную информацию через стереокамеру, которая обрабатывает изображения для адаптации к визуальной системе мухи.
Дроны в Непале
Когда наводнения разрушили дороги и мосты в Непале, местные пилоты дронов помогли картографировать ущерб, поддерживать поисковые группы и доставлять необходимые припасы в изолированные сообщества. В эпизоде Ground Truth с Flying Labs ведущий Лека Тингитана беседует с Уттамом Пудасайни, советником Nepal Flying Labs, и Раджом Бикрамом Махаржаном, соучредителем Airlift Technology, о реакции дронов на разрушительные наводнения 26 августа 2026 года.
Комментарии (0)