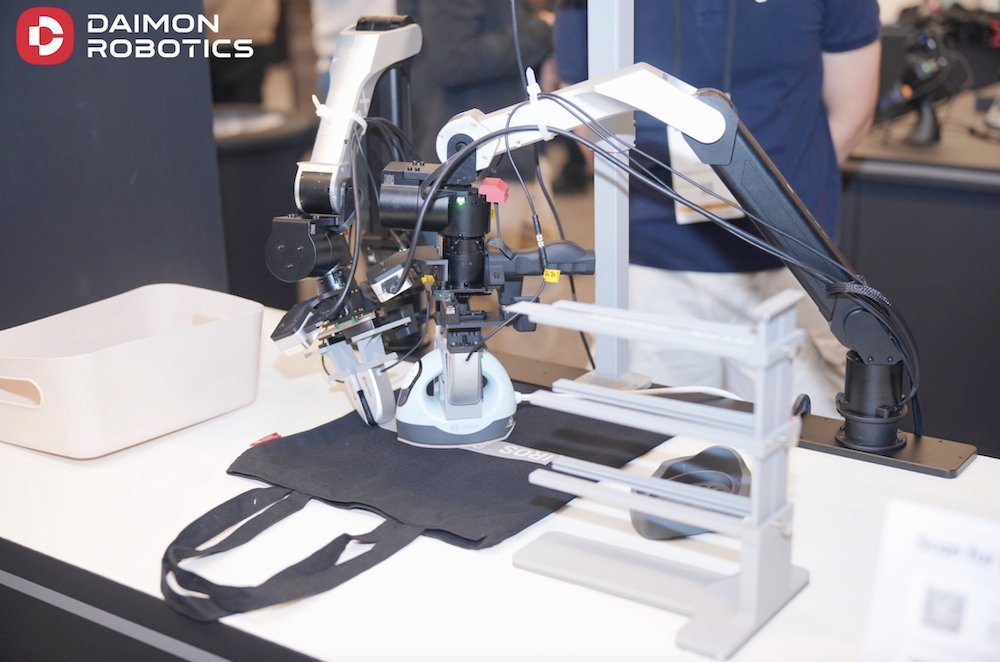
В современном мире робототехники зрение стало ключевым элементом, однако одних камер недостаточно для полного понимания физического контакта. При работе с гибкими объектами, вставке компонентов или манипуляциях с деликатными предметами роботам необходима информация о силах, скольжении и контакте, которую визуальные системы могут не уловить. Компания Daimon Robotics стремится создать инфраструктуру, позволяющую роботам развивать эту способность.
Инфраструктура для тактильного интеллекта
Вместо того чтобы сосредоточиться исключительно на тактильных датчиках или разработке единой модели, Daimon Robotics строит цепочку, соединяющую тактильное восприятие, сбор данных, симуляцию и модели искусственного интеллекта. Цель компании — превратить физические взаимодействия в полезные обучающие данные, которые помогут роботам выполнять манипуляционные задачи более надежно. "Создавая тактильный интеллект, мы фактически выступаем в роли поставщика инфраструктуры", — отметил доктор Чжу, партнер и вице-президент по технологиям Daimon. "Мы не стремимся быть разработчиками базовых моделей. Мы предоставляем инфраструктуру для их создания для наших клиентов".
Эта разница является центральной в стратегии Daimon: разработать инструменты и инфраструктуру данных, которые другие компании смогут использовать для создания более способных роботизированных систем.
Построение канала для сбора тактильных данных
Сбор полезных тактильных данных в масштабах представляет собой сложную задачу. В отличие от визуальных данных, которые можно относительно легко захватывать с помощью камер, тактильные данные зависят от физического контакта. Информация, полученная в результате, варьируется в зависимости от материала объекта, его геометрии, приложенных сил и выполняемой задачи. Daimon разрабатывает канал для захвата и обработки этих взаимодействий, при этом тактильная обратная связь работает на частоте 30 Гц.
Компания также работает над соединением реальных данных с симуляцией, позволяя физическим взаимодействиям информировать обучение в виртуальных средах. Проблема разрыва между симуляцией и реальностью остается значительным вызовом, особенно при точном воспроизведении физических свойств, таких как трение и силы контакта. Подход Daimon начинается с калибровки симуляций на основе реальных измерений перед передачей собранных данных в смоделированные среды.
"Скажем откровенно; это недостаточно. Это довольно ужасно", — сказал Чжу о текущем состоянии симуляции, имея в виду разрыв между смоделированными и реальными средами. Daimon разрабатывает тактильные симуляции, которые учитывают физические свойства, измеренные в ходе реальных испытаний. Цель состоит в том, чтобы улучшить точность этих симуляций и упростить перенос изученных возможностей на физические роботы.
Компания обсуждает сбор более 10,000 часов данных, а ее долгосрочная инициатива Daimon-Infinity нацелена на более чем 1 миллион часов тактильных данных.
Применение тактильных данных в промышленности
Daimon нацеливается на манипуляционные задачи, такие как сборка и упаковка, где роботам необходимо реагировать на физический контакт, а не просто следовать заранее определенным траекториям. Роботу может понадобиться определить, правильно ли установлен компонент, обнаружить, когда объект скользит, или скорректировать свои движения, когда часть ведет себя неожиданно. Тактильная обратная связь может помочь ему реагировать на эти условия.
Компания продемонстрировала приложения, связанные с деликатной манипуляцией, на IROS 2026, включая применение теплопередающих дизайнов к сумкам и нанизывание браслетов. Также был показан робот, собирающий и упаковывающий разбитое стекло, что иллюстрирует, как модели, обученные на данных из различных сценариев, могут быть задействованы для выполнения конкретных задач.
Daimon использует свое устройство Umi для сбора данных из человеческих взаимодействий. Чжу отметил, что демонстрации компании были основаны на базовых моделях, обученных на данных, собранных в различных сценариях, а не только на индивидуальных демонстрациях роботов. Компания выделила Lenovo Capital и Inovance Technology как ключевых партнеров. Чжу также сообщил, что Daimon вышел за пределы проектов концептуального доказательства и работает на промышленных сборочных линиях и складах, хотя он отказался назвать конкретных клиентов из-за соглашений о неразглашении.
Преодоление визуального восприятия
Широкая стратегия Daimon сосредоточена на разработке моделей, которые могут использовать тактильную информацию для понимания и реагирования на физические взаимодействия. Их усилие Daimon-TWM фокусируется на тактильно-обоснованной модели мира, предназначенной для помощи роботам в рассуждении о физических взаимодействиях, а не полагаясь только на визуальное восприятие. Признание объекта — это лишь часть манипуляции. Робот также должен понимать, как его действия влияют на этот объект, и корректировать свои действия, когда физический результат отличается от ожиданий. Тактильная обратная связь может помочь закрыть этот круг, предоставляя информацию о контакте и последствиях действия.
Чжу описал две роли тактильного восприятия в роботизированных системах: помощь моделям в рассуждении о физических свойствах и возможность быстрого реагирования во время задач, требующих интенсивного контакта. Последнее может требовать обратной связи с высокой частотой, при этом Daimon нацеливается на управление на уровне 30 Гц. Компания также исследует, как данные, собранные через человеческие взаимодействия, могут помочь обучить модели для различных конфигураций роботов, включая гуманоидов и манипуляторов с двумя руками.
Однако сбор данных и обучение моделей — это лишь часть проблемы. Разработчики все еще должны продемонстрировать, что эти системы обобщаются на различные объекты, материалы, роботы и условия эксплуатации.
Масштабирование тактильного восприятия в робототехнике
Широкий вопрос, стоящий перед индустрией робототехники, заключается в том, какая инфраструктура необходима для надежной работы физического ИИ вне контролируемых демонстраций. Компании активно инвестируют в модели, связывающие визуальные, языковые и действия, симуляцию и крупномасштабные наборы данных для обучения роботов. Тактильное восприятие добавляет еще одно измерение, особенно для роботов, которые должны манипулировать объектами через физический контакт. Daimon стремится построить часть инфраструктуры, соединяющей восприятие, данные, симуляцию и интеллект. Их стратегия заключается в поддержке компаний, разрабатывающих роботизированные системы, а не в прямой конкуренции с ними за создание следующего универсального робота.
Успех компании будет зависеть от того, сможет ли этот подход существенно улучшить манипуляцию, снизить усилия, необходимые для разработки новых приложений, и поддержать развертывание в различных промышленных средах. Чжу осторожно отметил, что не следует преувеличивать возможности сегодняшних моделей. Даже при обучении на больших наборах данных их способность к обобщению остается ограниченной. "Модель не так умна, как мы думаем", — сказал Чжу. "У нее есть некоторые способности к обобщению, но это иногда обобщение в рамках одной области". Он добавил, что модели с воплощенным интеллектом все еще находятся в разработке, и что сбор данных из схожих задач может помочь им обобщаться на новые приложения. Для Daimon задача заключается в том, чтобы превратить эту развивающуюся способность в надежную производительность в более широком диапазоне реальных задач.
Комментарии (0)