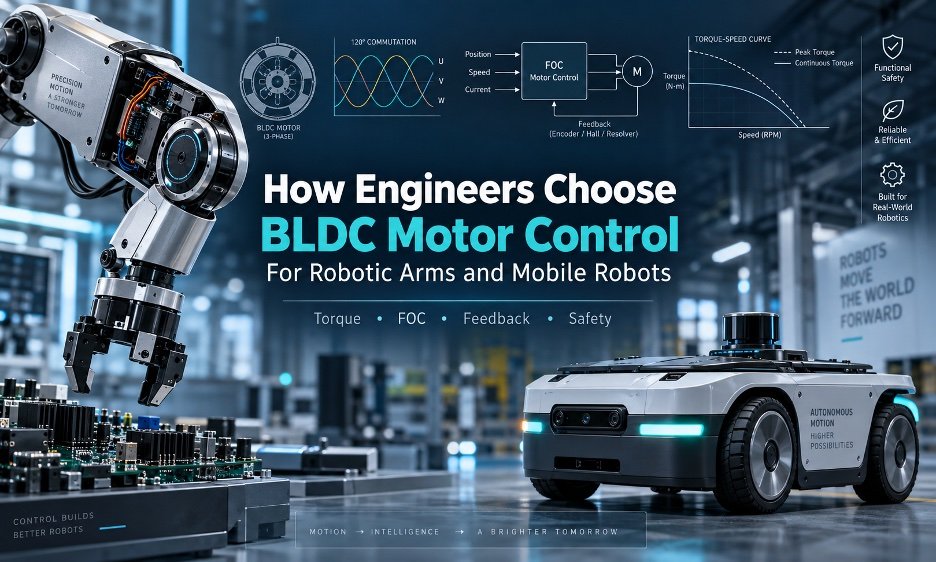
Выбор бесщеточных двигателей постоянного тока (BLDC) для робототехнических систем, таких как манипуляторы и мобильные роботы, начинается с анализа механической системы, а не с каталога контроллеров. Рейтинг двигателя по напряжению и мощности не дает инженеру информации о том, сможет ли он обеспечить необходимый крутящий момент на низкой скорости, точно регулировать позицию, поглощать регенеративную энергию или выдерживать тепловой режим работы. Актуатор представляет собой систему, в которую входят мотор, инвертор, датчики тока, обратная связь о положении ротора, редуктор, тормоз, выходной энкодер, тепловой путь, интерфейс связи и программное обеспечение более высокого уровня.
Механические нагрузки и их влияние на выбор мотора
Для промышленных или коллаборативных манипуляторов важными параметрами являются управляемый крутящий момент, плавность работы на низких скоростях, точность позиционирования, реакция на столкновения, возможность обратного привода и тепловые характеристики. В то время как для мобильных роботов акцент делается на эффективность, стартовый крутящий момент, торможение, сцепление, использование батареи, регулирование скорости и синхронизацию между приводными каналами.
Различия в терминологии
В литературе по коммерческой робототехнике термины "BLDC" и "PMSM" (постоянный магнитный синхронный двигатель) часто используются взаимозаменяемо, поскольку оба являются трехфазными, постоянномагнитными машинами, управляемыми электронными инверторами. Однако их форма волны ЭДС, конструкция обмоток, алгоритмы управления и методы обратной связи определяют поведение конкретного мотора. Например, STMicroelectronics рассматривает управление трехфазными BLDC и PMSM как связанные области применения и описывает как шестиступенчатую, так и ориентированную на поле архитектуры управления.
Начало выбора: механическая нагрузка
Первым шагом в выборе является определение того, что именно должен делать мотор. Для редукторного манипулятора полезное первое приближение выглядит следующим образом:
τ_joint = (τ_motor × gear ratio × η_gear) − τ_losses
ω_motor = ω_joint × gear ratio
P_mech = τ × ω
P_elec ≈ P_mech / η_total
Эти уравнения не заменяют динамическую модель, но выявляют параметры, которые имеют значение до выбора контроллера. Важно учитывать непрерывный и пиковой крутящий момент, продолжительность пикового момента, крутящий момент при ускорении, крутящий момент от силы тяжести и отраженную инерцию. Также следует учитывать регенеративное торможение, работу на пределе или близком к нему, рабочий цикл, тепловое сопротивление, диапазон напряжения батареи и ограничения по току для кабелей и разъемов.
Учет регенеративной энергии
Регенеративное торможение заслуживает особого внимания. Во время замедления или спуска мотор может возвращать энергию обратно в DC-шину. Батарея, контроллер, стратегия торможения и емкость шины должны учитывать эту энергию. Контроллер, который правильно обрабатывает ускорение, может создать проблему перенапряжения во время агрессивного регенеративного торможения.
Выбор метода коммутации
Методы управления, такие как шестиступенчатый, синусоидальный и ориентированный на поле, не являются взаимозаменяемыми. Шестиступенчатая коммутация переключает инвертор через шесть электрических состояний в зависимости от положения ротора. Этот метод может быть привлекательным, когда важны простота реализации и стоимость, или когда допустимо наличие пульсаций крутящего момента. Синусоидальное управление снижает пульсации крутящего момента и акустические эффекты по сравнению с простой трапециевидной стратегией. Ориентированное на поле управление (FOC) позволяет более точно регулировать крутящий момент и скорость, что делает его подходящим для многих робототехнических приложений.
Выбор архитектуры обратной связи
Выбор обратной связи так же важен, как и алгоритм коммутации. Датчики Холла, инкрементальные энкодеры, абсолютные магнитные энкодеры, оптические энкодеры и бесдатчиковые оценки решают разные задачи. Датчики Холла обеспечивают относительно грубую информацию о положении ротора и часто подходят для базового контроля скорости. Инкрементальные энкодеры предоставляют больше информации о положении и широко используются для управления сервоприводами.
Совмещение контроллера с роботизированной системой
Простые манипуляторы могут использовать BLDC мотор с датчиками Холла и внешним контроллером, когда требуется только базовый контроль скорости или позиции. Более сложные манипуляторы требуют BLDC или PMSM с энкодером и FOC. Интегрированные роботизированные актуаторы объединяют мотор, редуктор, энкодер, электронные схемы управления и другие компоненты, что упрощает проектирование и уменьшает количество соединений.
Учет требований к мобильным роботам
Контроль BLDC моторов для мобильных роботов имеет свои особенности, так как колеса служат как для привода, так и для контакта с окружающей средой. Для дифференциальных приводов важно, чтобы два канала привода точно отслеживали заданные скорости. Более высокие разрешения энкодеров становятся ценными, когда требуется точная локализация или управление сцеплением.
Оценка тока и теплового поведения
Рейтинги тока контроллера требуют внимательной интерпретации. Даташит может содержать информацию о непрерывном фазовом токе, пиковом токе и других характеристиках, которые не являются взаимозаменяемыми. Тепловой путь также должен быть учтен, поскольку потери в обмотках мотора должны уходить через его конструкцию.
Коммуникационные и программные слои
Контроллер мотора обычно отвечает за самые быстрые управляющие циклы. Перед выбором привода инженеры должны проверить поддержку различных протоколов связи, таких как CAN, EtherCAT и других.
Безопасность как архитектура
Контроллер мотора должен быть оценен по множеству параметров, включая защиту от перегрузки, короткого замыкания, перенапряжения и других. Эти функции не являются автоматически эквивалентными полной архитектуре безопасности.
Практический процесс выбора
Процесс выбора контроллера можно свести к десяти шагам, начиная с определения полной нагрузки и профиля движения и заканчивая валидацией всей системы, включая мотор, привод, редуктор и контроллер робота.
Заключение
Правильная архитектура управления BLDC определяется контрольной переменной, механической передачей, качеством обратной связи, рабочим циклом, тепловыми пределами и интеграцией программного обеспечения. Ключевым вопросом является не просто выбор контроллера с правильным напряжением или мощностью, а способность всей системы обеспечить требуемое поведение в реальных условиях работы робота.
Комментарии (0)